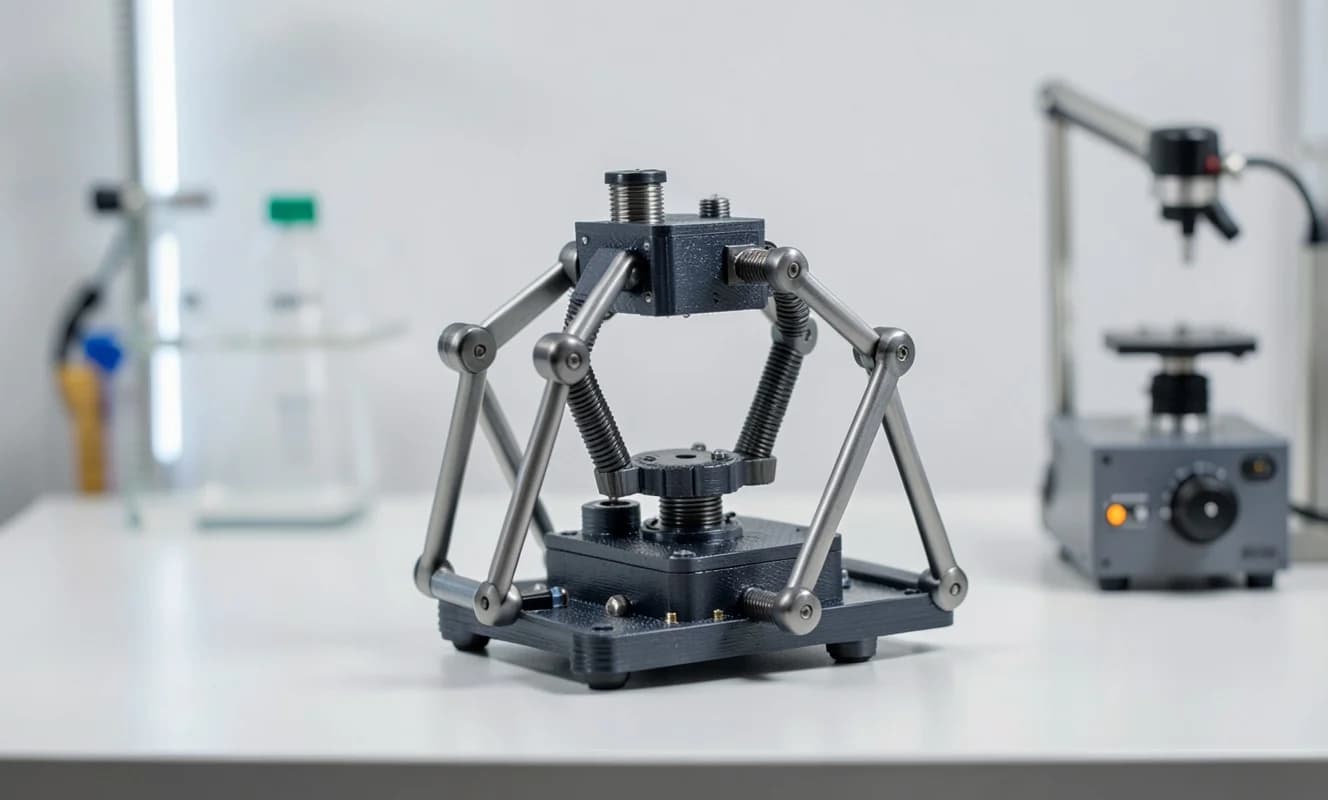
Açık kaynaklı mikro manipülatör projesi, biyolojik örneklem alma veya entegre devre incelemesi gibi hassas işlemler için tasarlanmış.
Cihap, adım motorları, paralel kinematik ve küçültülmüş top joint'ları kullanarak üç eksende çok hassas hareket sağlıyor. 4.0 sürümünün geliştirilmesinde en büyük sorunlar; kendini çakma (self-collision) homing süreci, top joint bloklarının ekmeğiyle bağlanmasında oluşan serbestlik ve tutarlı bağlantı çubuk uzunluğunun sağlanamamış olmasıydi.
Geliştiriciler, sürücü API'sini güncelterek g-code komutlarını desteklemeye ekledi, bu sayede laser grafiğinin hassas kontrolü mümkün hale geldi. 3D yazıcı ile el yapımı tercih edenler için eski manuel sürümler de yine kullanılabilir.