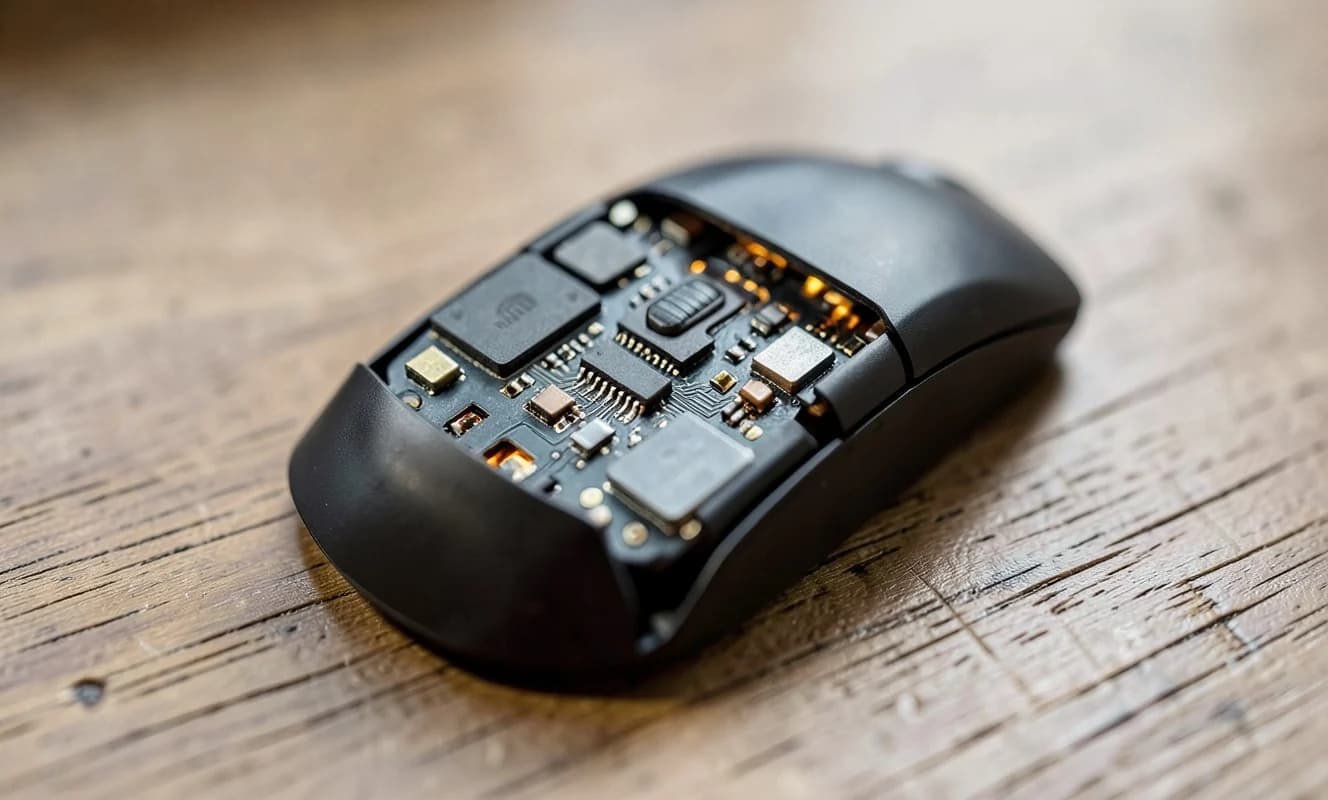
Keychron, oyun fareleri için Zephyr tabanlı açık kaynaklı ZGM firmware projesiyle, düşük gecikme ve esnek donanım desteği sunmayı hedefliyor. Proje, 2027'nin ilk çeyreğinde yayınlanacak ve modüler mimarisiyle farklı donanım yapılandırmalarını destekleyecek.
ZGM, Zephyr RTOS tabanlı olarak geliştirilerek, geniş donanım uyumluluğu ve düşük gecikme süresi sağlayacak. Proje, fare sensörleri, butonlar, tekerlekler ve ışık sürücüleri gibi bileşenleri kolayca değiştirilebilir katmanlar olarak tasarlanacak.
Keychron, ZGM ile oyun fareleri için açık kaynaklı bir ekosistem oluşturmayı ve kullanıcıların farelerini özelleştirmelerini sağlaymayı amaçlıyor. Projenin ilk olarak Keychron G6 HE fare modelinde kullanılacağı belirtiliyor.