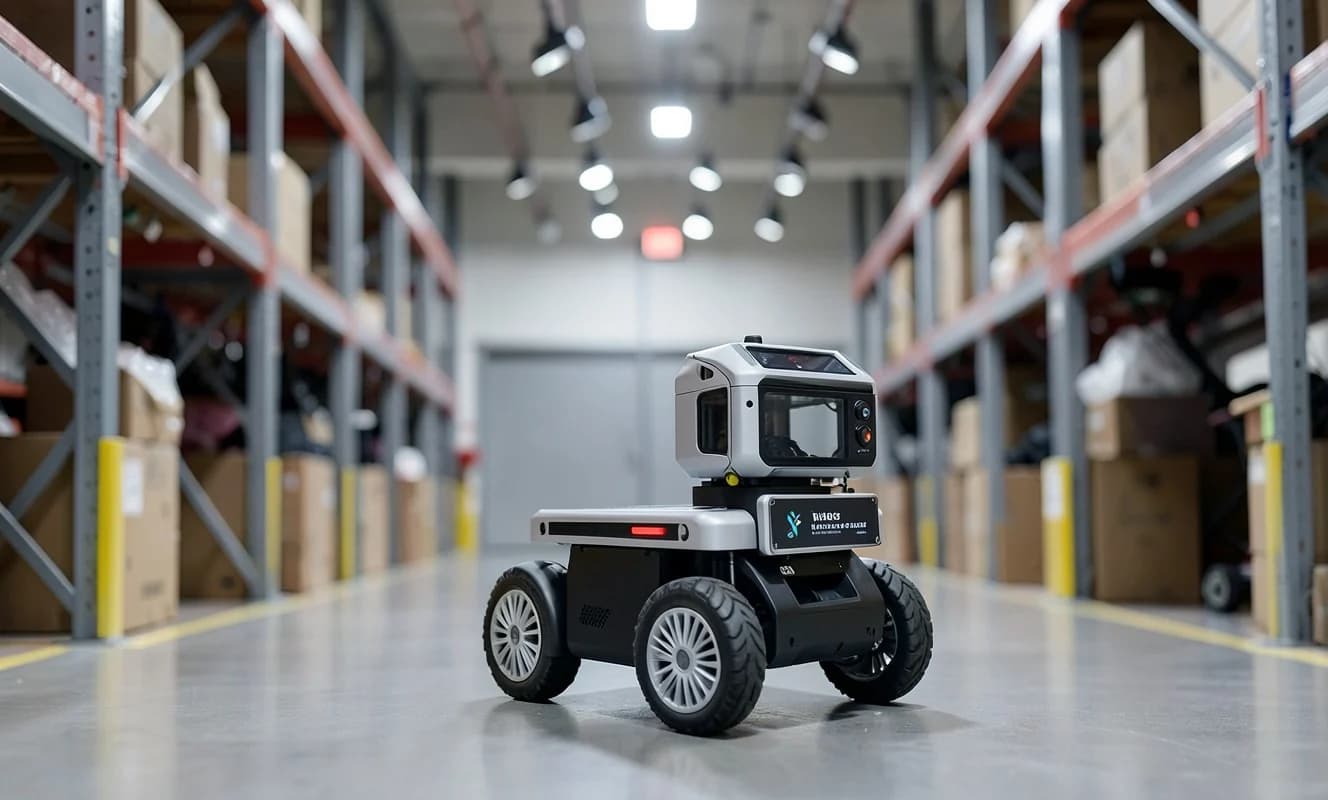
Otonom mobil robotlar (AMR) bir vardiya sırasında onlarca Wi-Fi kapsama bölgesinden geçiş yaparken, her geçişte mevcut bağlantıyı kesmeden bir sonraki erişim noktasını bulma zorluğu yaşıyor.
Synaptics'in geliştirdiği Scan Core mimarisi, ağ keşfini uygulama trafiğinden ayırarak birincil Wi-Fi radyosunun bağlantıyı korumasını sağlarken, ayrı bir düşük güçlü alt sistemin sürekli olarak komşu erişim noktalarını izlemesine olanak tanıyor.
Bu yaklaşım, dolaşım gecikmesini azaltmayı, paket kaybını minimize etmeyi ve pil ömrünü uzatmayı hedefliyor.