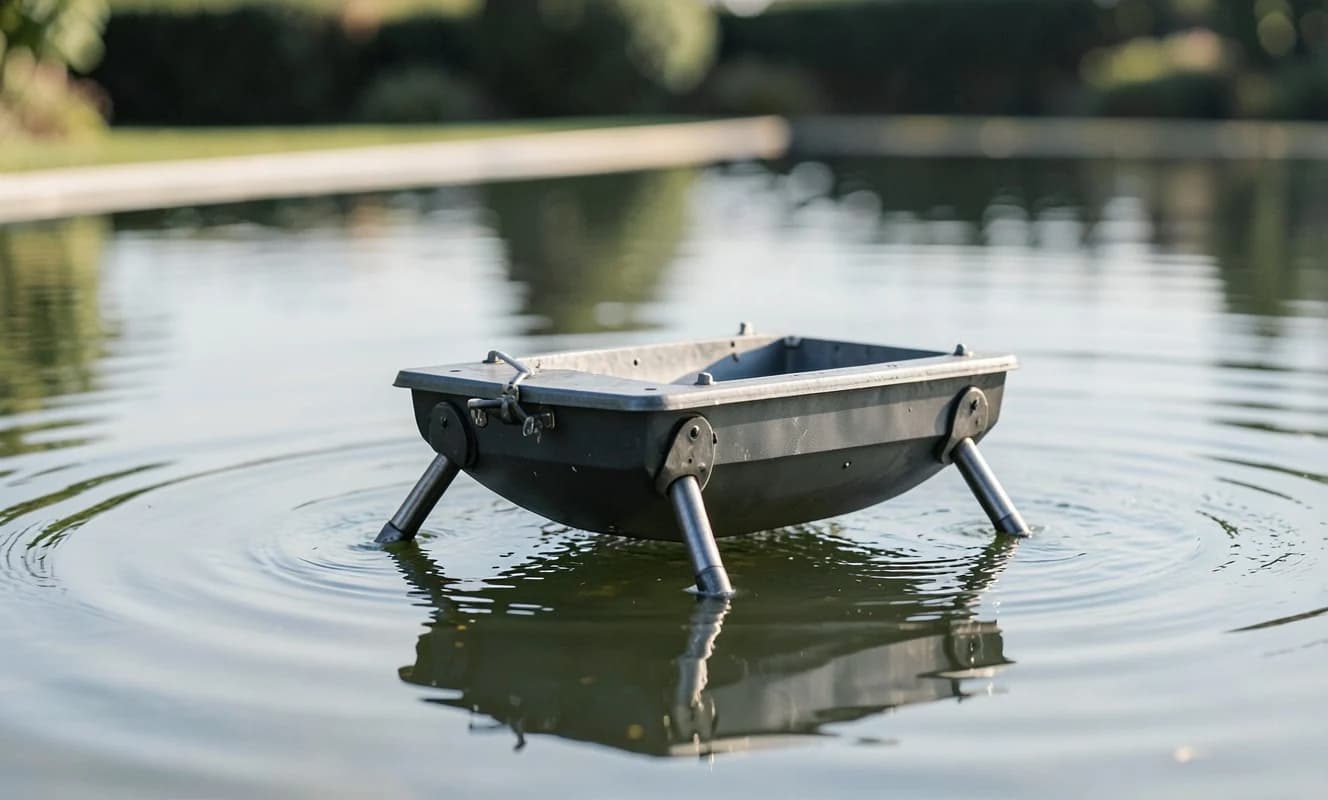
中国深センの人工知能とロボティクス研究所と米国スティーブンス工科大学の研究者らは、水面を移動し、浮遊物を追跡・回収できる四足ロボット「QuadBoat」を開発した。ロボットは四つの独立制御可能な脚を備え、水面を推進するための推力を作り出す。従来のクモが表面張力を利用するのとは異なり、このロボットは標準的な浮力システムを使用している。
QuadBoatは逆運動学とモデル予測制御システムを搭載。これにより、ロボットは状態を継続的に調整し、目標を高精度で追跡できる。研究者らは、屋内・屋外の試験で、ロボットが水面の物体を視覚的に追跡・回収できることを確認した。
この技術は、水難救助における重要な課題を解決することを目指す。単に人の位置を特定するだけでなく、迅速に水から引き上げることが不可欠だ。しかし、現在のところロボットは実験室環境でのみテストされており、波や流れ、現実の環境での性能は未確認である。今後、捜索救助チーム向けの実用的なツールとなる可能性を秘めている。