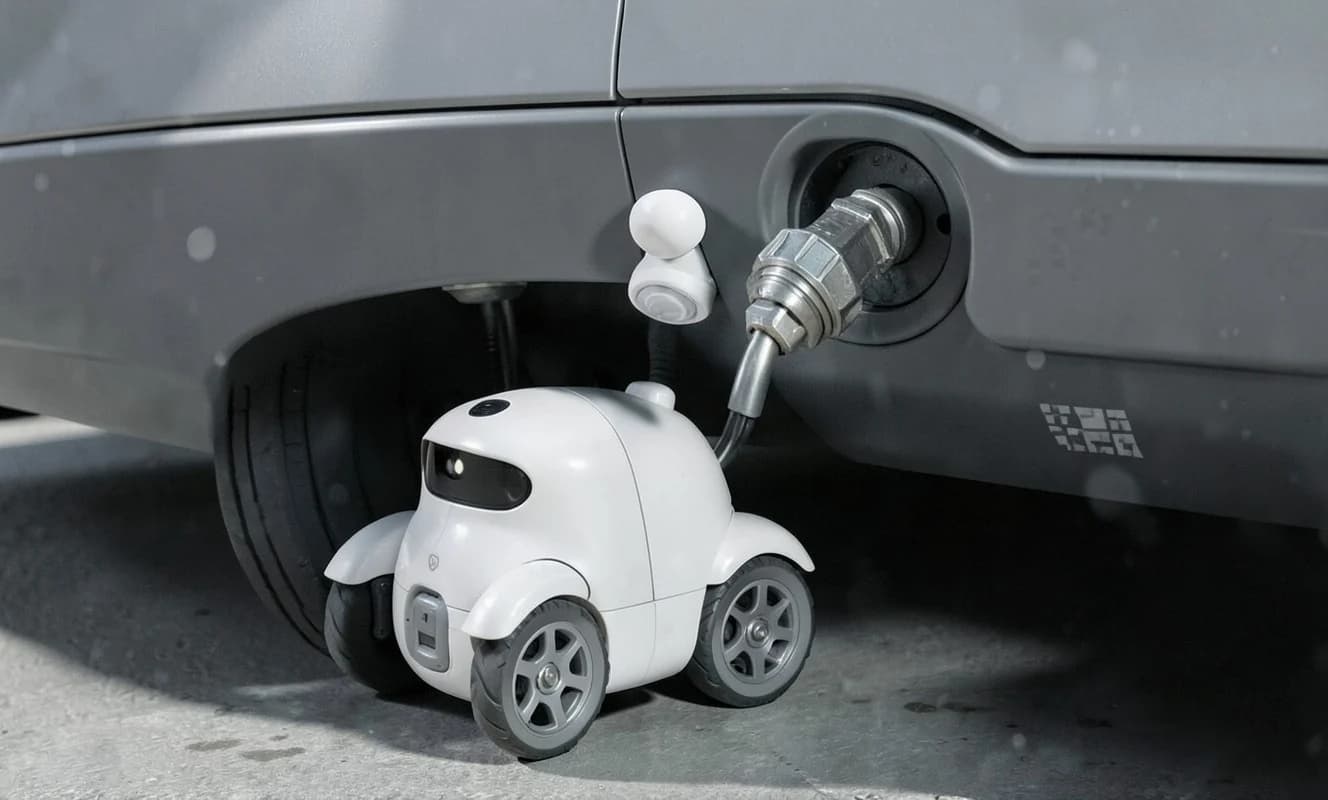
Mew463, un miembro de la comunidad de makers, presentó un prototipo de robot para carga de vehículos eléctricos que utiliza cuatro ruedas mecanum y LiDAR para realizar maniobras bajo el vehículo. El robot se alinea con precisión milimétrica mediante un patrón ChARuco y una cámara bordo. Para insertar el conector de carga, el robot se fija al vehículo mediante dos cupas de sujeción y utiliza un sistema de engranajes para colocar el conector correctamente.
Se desarrolló un robot automático de carga para vehículos eléctricos con brazos mecánicos y cupas de sujeción
El hobbista Mew463 creó un prototipo de estación de carga automática que utiliza LiDAR y cámaras para posicionarse, se fija al vehículo mediante dos cupas de sujeción y abre el compartimiento de carga a través de una API.
 01
roboticacarga-evhobbistaautomatizacionlidarruedas-mecanum