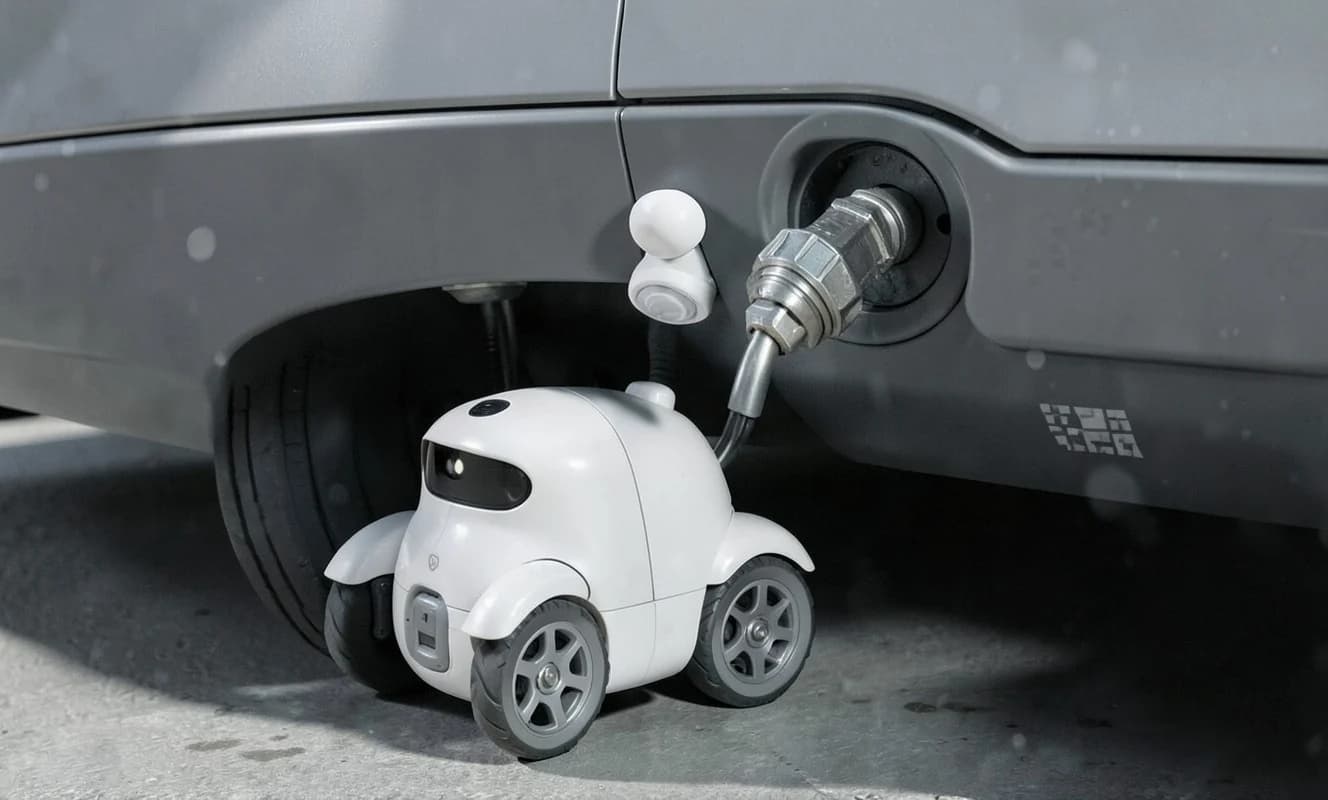
メイカーコミュニティのMew463は、4つのメカナムホイールとLiDARで車両下部へ移動し、その後ChArUcoマーカーと車載カメラでミリメートル精度で位置合わせするロボットEV充電試作機を発表した。ロボットは、充電コネクタを挿入するために必要な押し込み力を得るため、車両に2つの吸盤で自身を固定し、ギア機構でコネクタを位置決めした。
メカナムホイールと吸盤で自動EV充電ロボットを開発
ホビイストのMew463が、LiDARとカメラで位置決めし、吸盤で固定、API経由で充電蓋を開く低床ロボット充電ステーションの試作機を製作した。
 01
ロボティクスEV充電メイカーオートメーションLiDARメカナムホイール