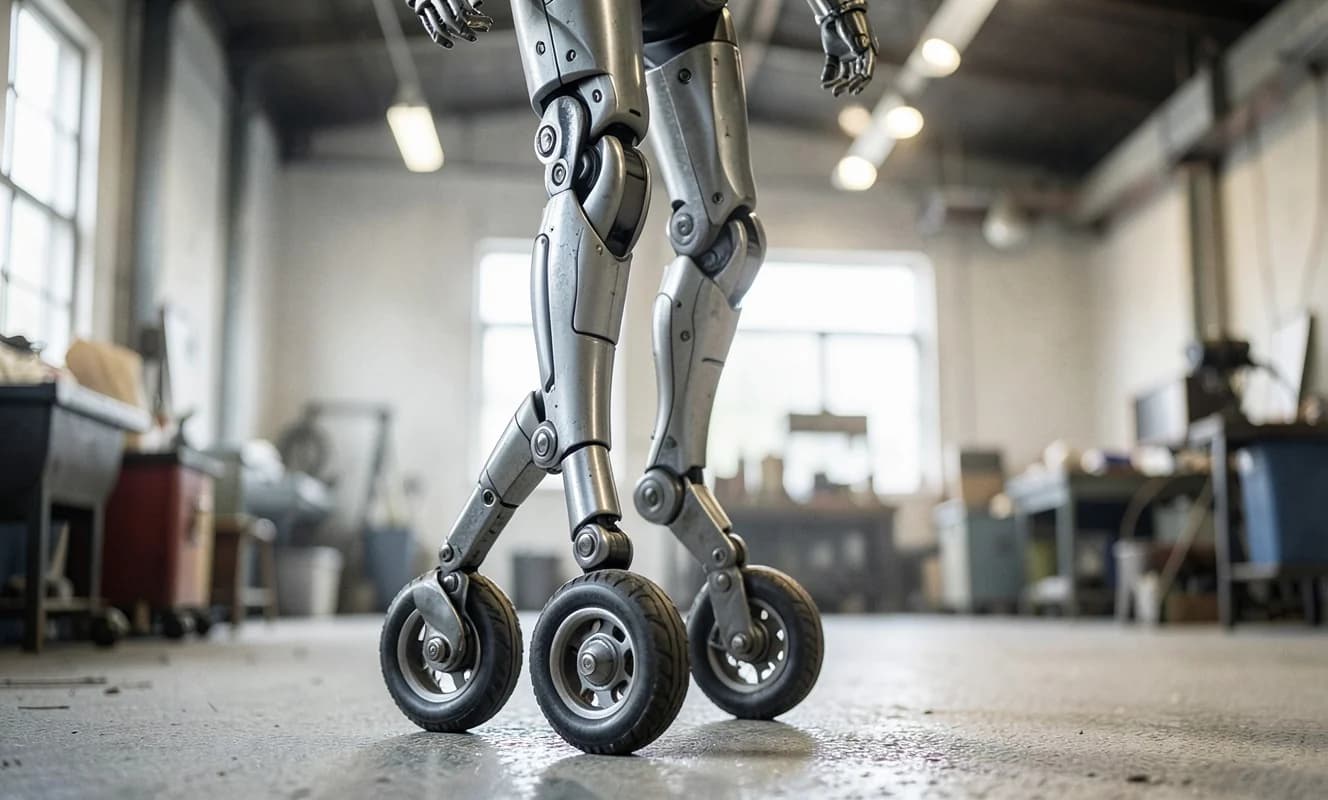
Boston Dynamics, Atlas humanoid'ına tekerlek ekleyerek deterministik fizik tabanlı kontrol ve politikalar sürümlü uyum arasında köprü kurmuş. Andy Wu, Atlas kontrol mühendisi, tekerlekler takılarak gerçekleştirilen denemeleri vurguladı. Şirket, bu 'deneyi' sadece bir ürün değil, gerçek dünyadaki koşulları test etmek için kullanılan bir araştırma platformu olarak tanımlıyor.
Denemin amacı, belirsiz gerçek dünya koşullarında Atlas'ın dinamik istikrarlılığına ulaşmaktı. Tekerli Atlas, düz zeminde hızlı kayma ve engellere karşı articulated bacak hareketi arasında sorunsuz geçiş yapabildiği gösterildi.
Bu deneyim, simülasyonda öğrenilen davranışların gerçek hayatta da yüksek doğrulukla yürütülmesinin kanıtı oldu. Kontrol ekibi, klassik motor kontrolünü whole-body reinforcement learning ile birleştirerek, tek tek kullanıldığında elde edilemeyecek kadar gerçek dünya çevikliğini sağladığını kanıtlamayı hedefliyor.