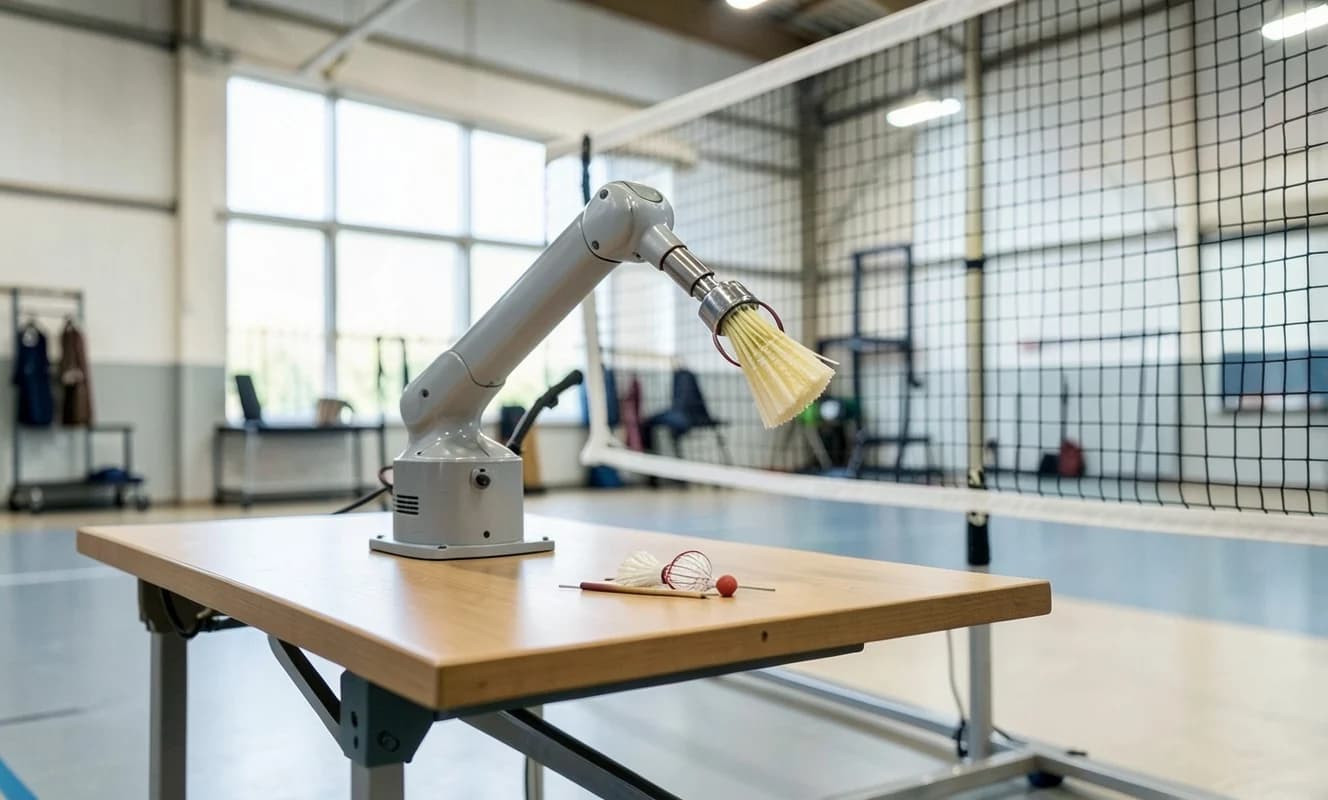
Travis Mitchell, bir hobi mühendisi, küçük bir endüstriyel robot kolunu badminton topu servisi yapacak şekilde dönüştürdü. Robot, bir hopper’dan yeni bir shuttlecock alıp dönen tekerlekler aracılığıyla sahaya fırlatıyor ve yerel bir kortta ilk denemelerini tamamladı.
Kolun kontrolü için giriş‑çıkış yoğunluğu nedeniyle ATmega AVR mikrodenetleyici tercih edildi; Raspberry Pi Pico yerine. Pnömatik bir tutucu, hopper’dan shuttlecock’u alırken, 3D‑yazıcıyla üretilen plastik disk üzerine yerleştirilen silikon şerit, yüksek hızlı disklerin dengeli ve esnek olmamasını sağladı.
Prototip hâlâ deney aşamasında; disk malzemesinin denge ve esneklik sorunları çözülmesi gerekiyor. Gelecek testlerde dayanıklılık ve kort üzerindeki entegrasyonun iyileştirilmesi planlanıyor.