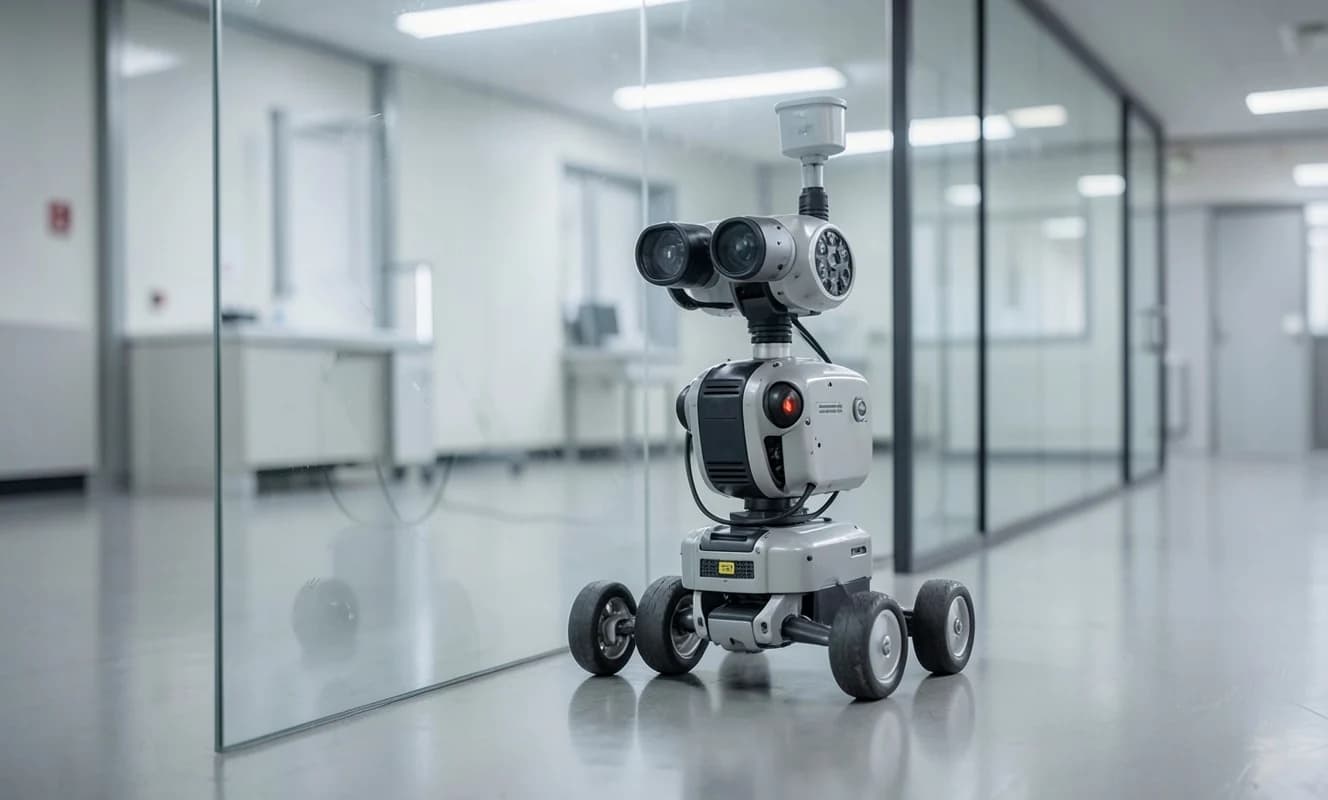
Robotlar için kristal duvarlar algılanma konusunda büyük bir engel oluşturuyor. İnsanlar kristal mamlalardan geçerken 'görüyoruz ama geçemiyoruz' ayrımını yaparken, robotlar için bu durum algı sorunu yaratıyor. Naitri Rajyaguru ve Maryland Üniversitesi ekibi, bu percepsiyon sorununu çözmek için PolarDepth adında yeni bir yöntem geliştirdi. Bu yöntem, kristal yüzeylerde derinlik ve hareket tahminini iyileştirmeyi hedefliyor.
PolarDepth, polarizasyon bilgilerini kullanarak kristal gibi yansıtan yüzeylerdeki engelleri daha doğru tespit etmeyi sağlıyor. Yöntem, renk ve yoğunluk bilgisi olan standart RGB görüntüsü ile polarizasyon verilerini birleştirerek çalışıyor. Deneysel sonuçlar, RGB tabanlı yöntemlere kıyasla mesafe ve odometri tahminlerinde önemli iyileştirmeler gösterdi.
Ancak araştırmacılar, bu teknolojinin otomonom navigasyon sırasında kristal duvarlarla gerçek çarpışmaları engellediğini kanıtlamadı Noted. 2017'de Sydney Teknoloji Üniversitesi araştırmacılar, láser ışınının yoğunluğunu kullanarak kristal panelleri tespit etmeyi sağlıyorlardı. Bu yöntem, PR2 robotu ile iki ofis binasında test edilmiş ve yaklaşık %95'lik tespit başarı oranı elde edilmişti. Teknoloji ilerlerken, Optimus ve Digit gibi robotlar lojistik operasyonlarına entegre oluyor ancak kristal duvarları gibi