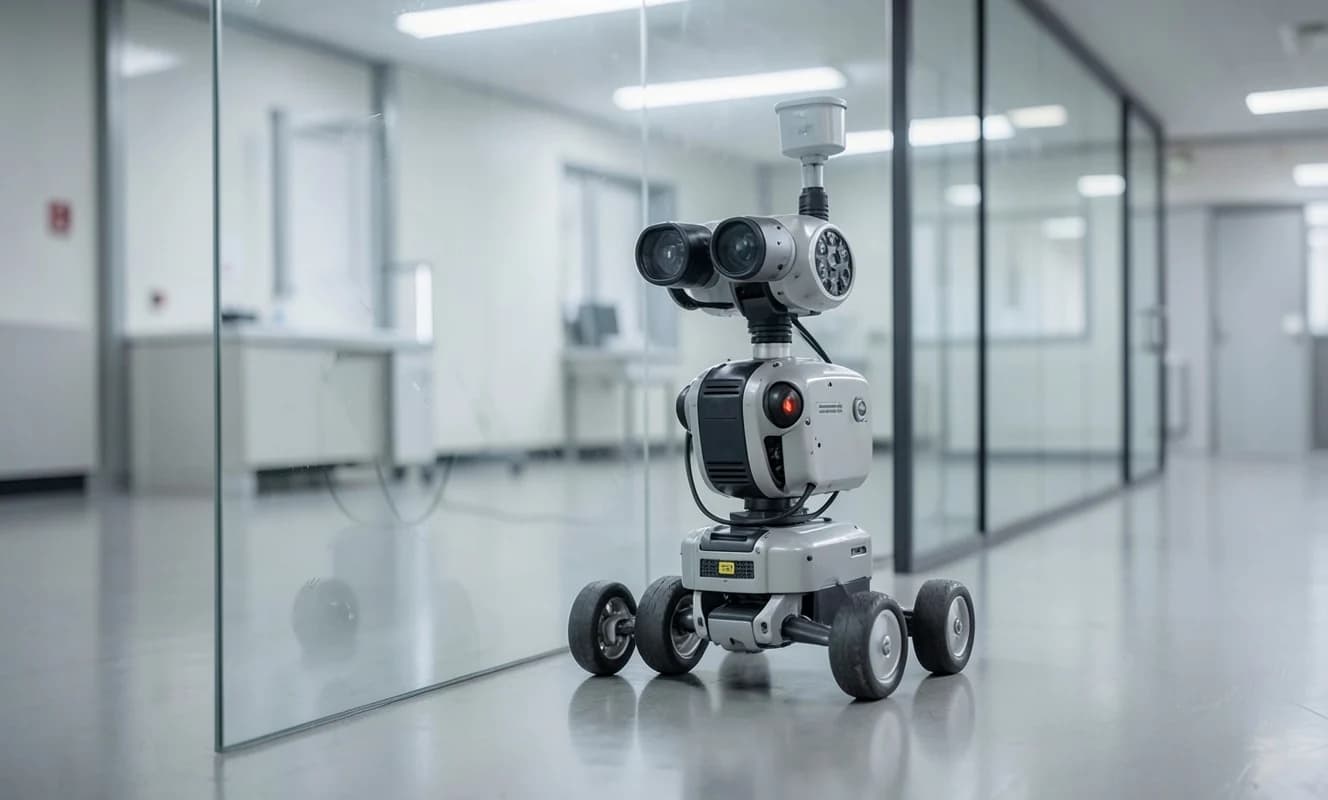
Las paredes de cristal suponen un gran obstáculo para la detección por parte de los robots. Mientras que los humanos distinguen entre 'ver' y 'atravesar' al pasar junto a superficies de cristal, para los robots esta situación crea un problema de percepción. Naitri Rajyaguru y el equipo de la Universidad de Maryland han desarrollado un nuevo método llamado PolarDepth para resolver este problema de percepción. Este método tiene como objetivo mejorar la estimación de profundidad y movimiento en superficies de cristal.
PolarDepth permite detectar con mayor precisión los obstáculos en superficies reflectantes como el cristal mediante el uso de información de polarización. El método funciona combinando imágenes RGB estándar, que contienen información de color e intensidad, con datos de polarización. Los resultados experimentales mostraron mejoras significativas en la estimación de distancia y odometría en comparación con los métodos basados únicamente en RGB.
Sin embargo, los investigadores no han demostrado que esta tecnología evite colisiones reales con paredes de cristal durante la navegación autónoma. En 2017, investigadores de la Universidad Tecnológica de Sydney permitieron la detección de paneles de cristal utilizando la intensidad del haz láser. Este método se probó con el robot PR2 en dos edificios de oficinas y logró una tasa de éxito de detección de aproximadamente el 95 %. A medida que avanza la tecnología, robots como Optimus y Digit se integran en operaciones logísticas, pero las paredes de cristal siguen representando un desafío.