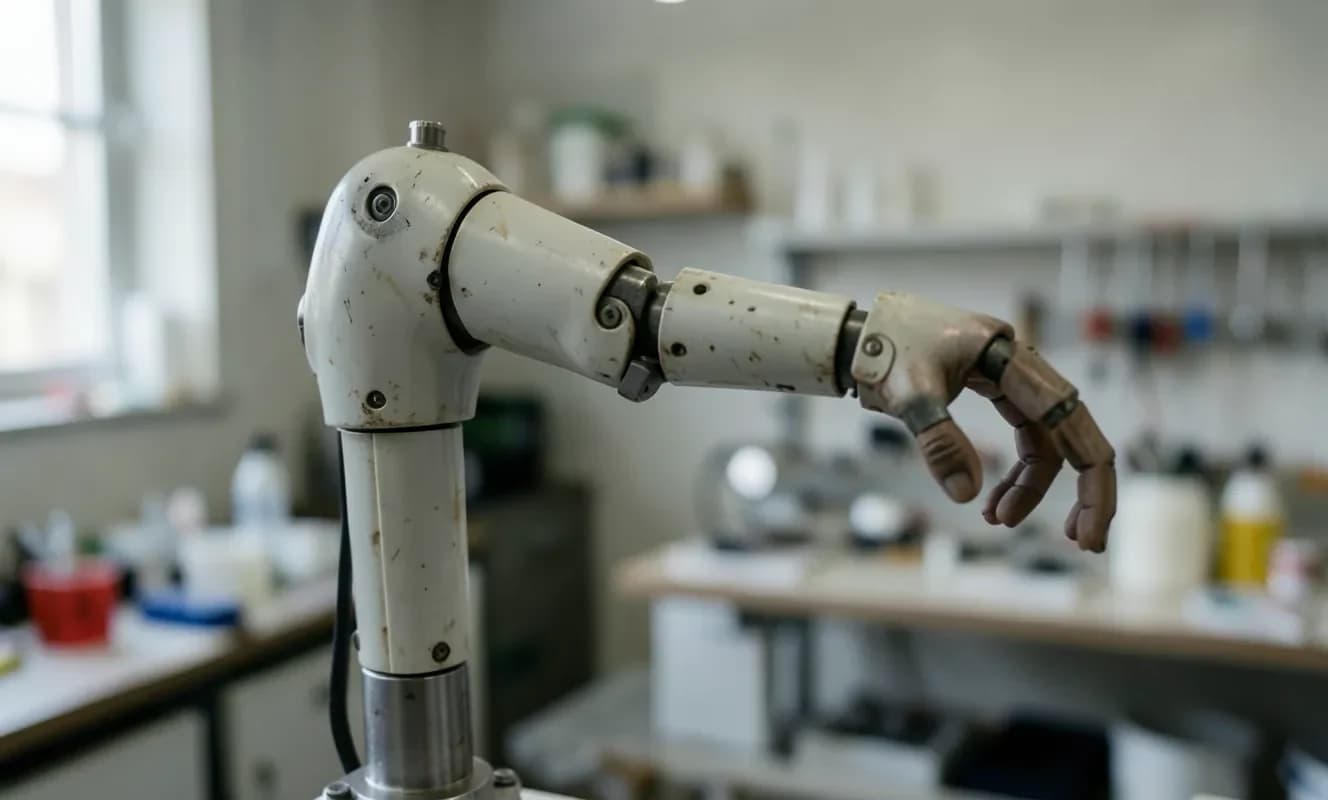
Feagine Robotics presentó Fi0, un modelo base diseñado para robots con diferentes estructuras físicas. Fi0 es un modelo de base de cross-embodiment que puede retener la información de las tareas entre diferentes cuerpos de robots. Este modelo se está probando con tres manipuladores diferentes con longitudes, segmentos y grados de libertad variados.
La investigación muestra que exponer los modelos a una variedad de cuerpos de robots puede ayudar a generalizar su conocimiento en máquinas desconocidas. Fi0 representa la estructura física y el estado actual como parte de la información utilizada para generar acciones.
Esto es la idea principal de la inteligencia 'cross-embodiment'. Aunque el método físico cambie, la tarea sigue siendo la misma.