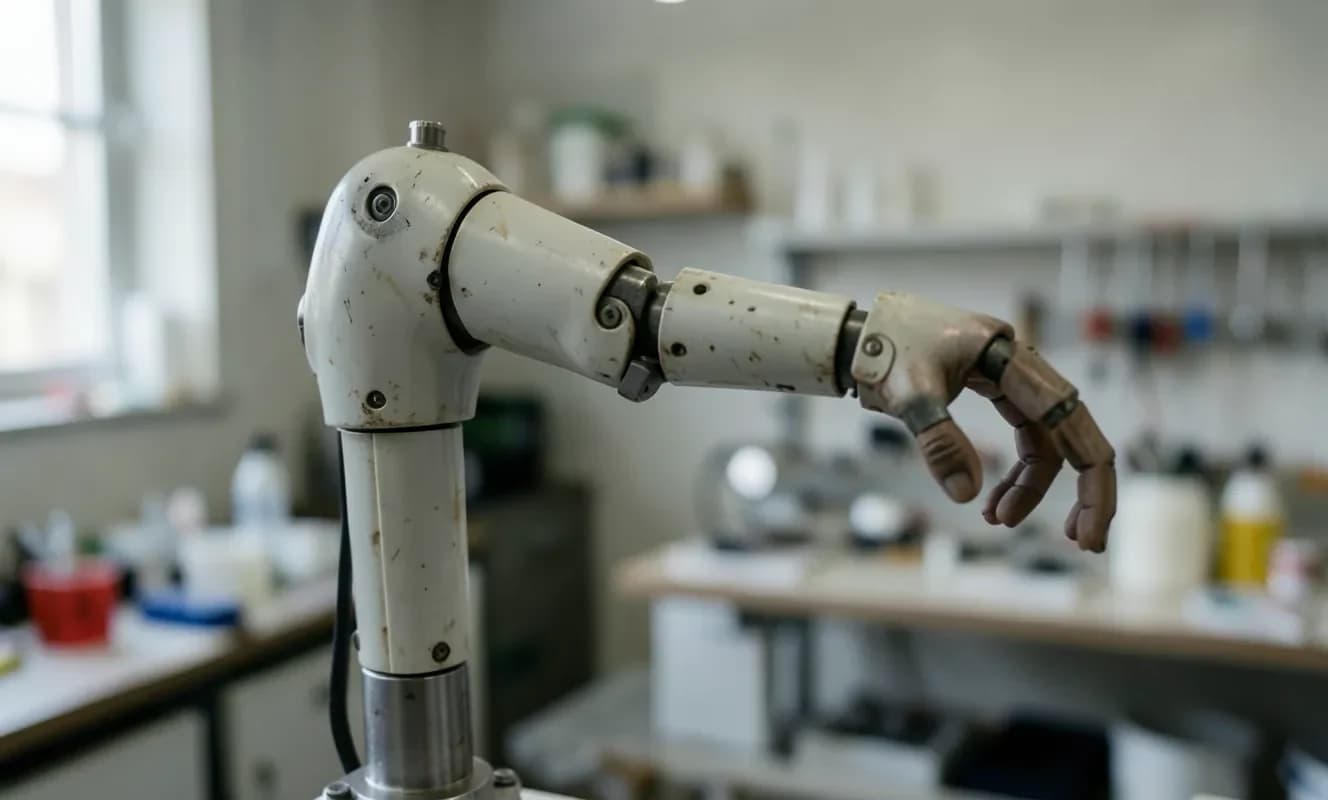
Feagine Roboticsが、異なる物理的な構造を持つロボット向けに設計された基本モデルFi0を発表した。Fi0は、異なるロボットのボディ間でタスク情報を保持できるクロス・エンボディメント基本モデルである。このモデルは、異なる長さ、セグメント数、自由度を持つ3つの異なるマニピュレータでテストされている。
研究は、モデルをより多様なロボットのボディに適用することで、未知のマシンでの汎用性を高めることができることを示唆している。Fi0は、物理的な構造と現在の状態を、行動を生成するために使用される情報の一部として表現している。
これは、「クロス・エンボディメント」知能の基本概念である。タスクは同じままだが、物理的な方法が変わっても、