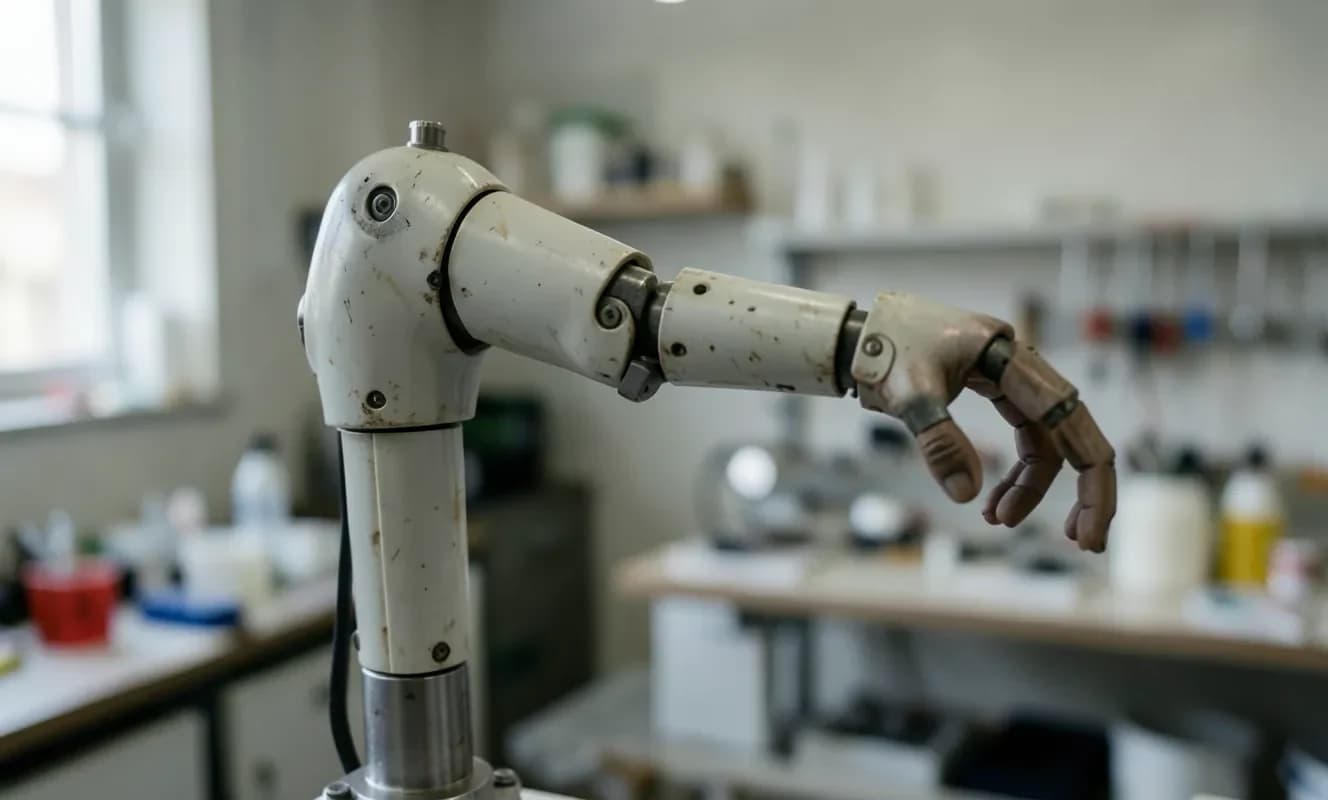
Feagine Robotics, farklı fiziksel yapılara sahip robotlar için tasarlanmış bir temel model olan Fi0'u tanıttı. Fi0, görev bilgisiRetentionını farklı robot gövdeleri arasında koruyabilen bir cross-embodiment foundation modeldir. Bu model, farklı uzunluklarda, segman sayısında ve serbestlik derecesinde üç farklı manipülatörle test ediliyor.
Araştırma, modellerin daha çeşitli robot gövdelerine maruz bırakılmasının, bilinmeyen makinelerde genellemelerine yardımcı olabileceğini gösteriyor. Fi0, fiziksel yapıyı ve mevcut durumu, eylemleri oluşturmak için kullanılan bilginin bir parçası olarak temsil ediyor.
Bu, 'cross-embodiment' zekâsının ana fikridir. Görev aynı kalırken, fiziksel yöntem değişse bile.