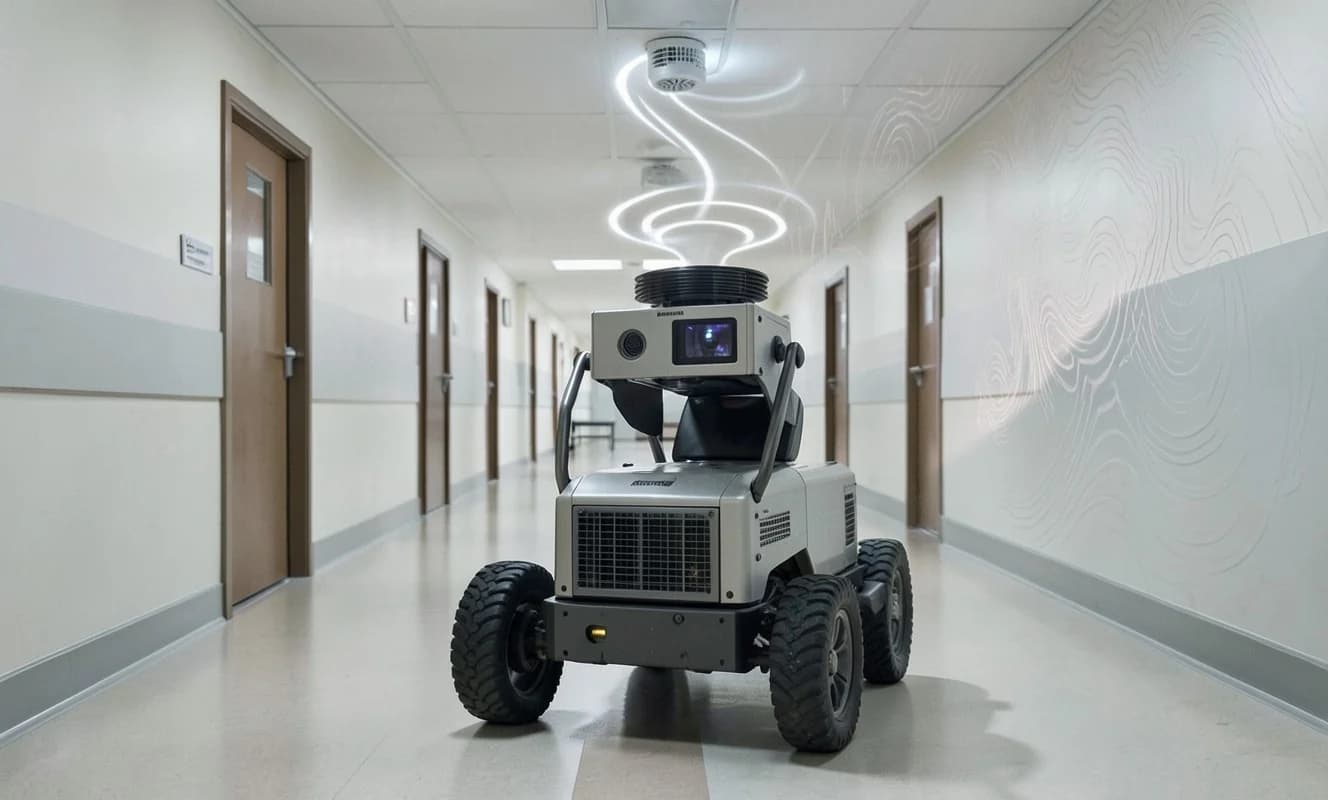
VicOne LAB R7, mobil robotlar, kolaboratif kolları ve humanoid robotların güvenlik mekanizmalarının, aldıkları girdilerin doğruluğuna bağlı olarak çalıştığını ve bu girdilerin — mesafe ölçümleri, konum tahminleri veya durdurma sinyalleri — kasıtlı olarak manipüle edildiğinde robotların güvenli davranış sergilemek üzere tasarlanmış olsalar bile tehlikeli hareketler yapabileceğini ortaya koydu.
Araştırmacılar, bir robot köpeğinde görüntü işleme modeline (Gemma 4 E4B) afiş üzerindeki metnin komut gibi algılanmasını, hastane hizmet robotu simülasyonunda (Nemotron, NVIDIA Jetson AGX Orin) insan kulağına duyulmayan seslerin robot davranışını değiştirmesini ve bir robotik hata ödül etkinliğinde ROS 2/DDS mesajı enjekte edilerek güvenli modda durması beklenen bir robotun harekete geçirilmesini gösterdi.
Bu saldırılar, güvenlik fonksiyonlarının da aynı manipüle edilmiş bilgilere dayandığında koruma zincirinin kırılabileceğini kanıtlıyor.