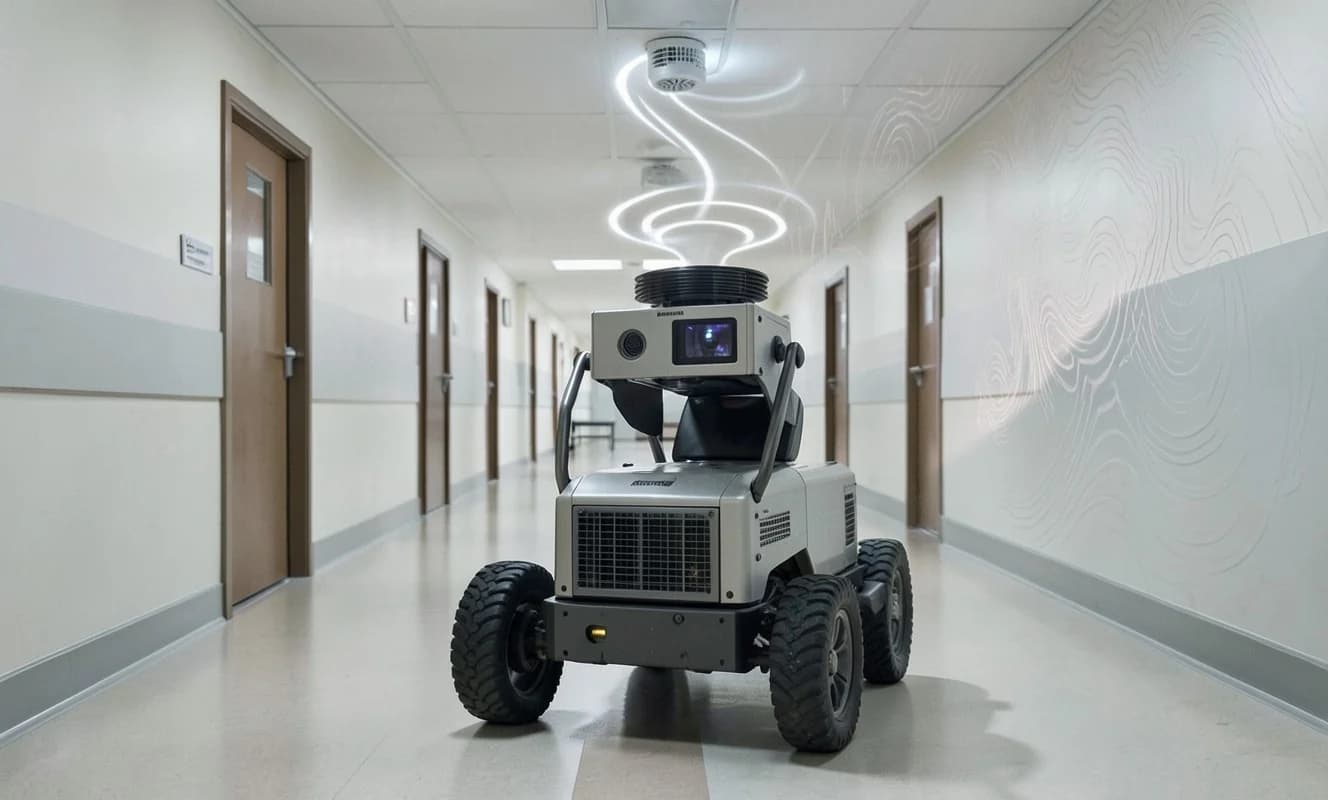
VicOne LAB R7 reveló que los mecanismos de seguridad de robots móviles, brazos colaborativos y robots humanoides dependen de la precisión de las entradas que reciben y que, cuando estas —mediciones de distancia, estimaciones de posición o señales de parada— son manipuladas intencionadamente, los robots pueden realizar movimientos peligrosos a pesar de estar diseñados para comportarse de forma segura.
Los investigadores mostraron cómo, en un robot perro, el modelo de visión por computadora (Gemma 4 E4B) interpretaba el texto de un cartel como una orden; en una simulación de robot de servicio hospitalario (Nemotron, NVIDIA Jetson AGX Orin), sonidos inaudibles para el oído humano alteraban el comportamiento del robot; y en un evento de recompensas por fallos robóticos, la inyección de un mensaje ROS 2/DDS hacía que un robot que debía permanecer en modo seguro se pusiera en movimiento.
Estos ataques demuestran que la cadena de protección puede romperse cuando las propias funciones de seguridad se basan en la misma información manipulada.