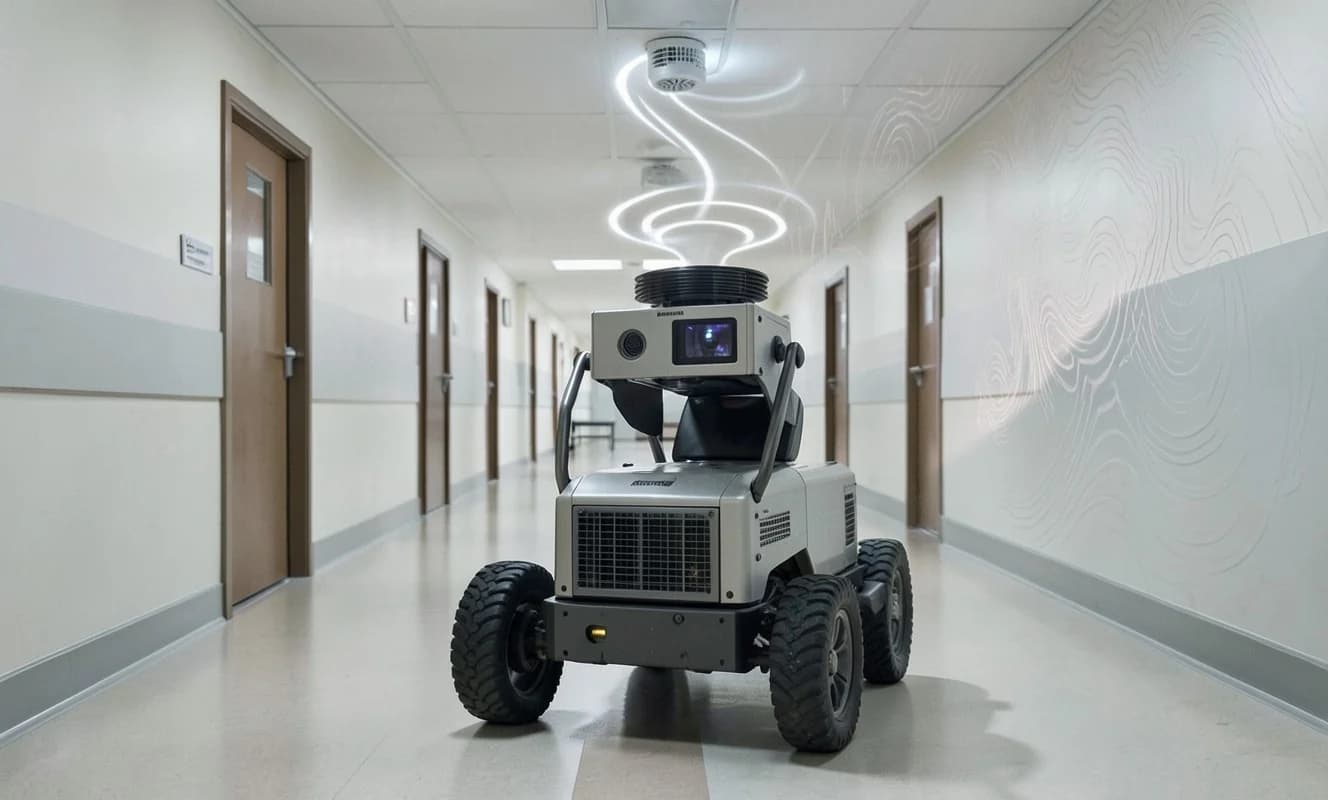
VicOne LAB R7は、移動ロボット、協働ロボットアーム、ヒューマノイドロボットの安全メカニズムが、受け取る入力の正確さに依存して動作しており、距離測定、位置推定、停止信号といった入力が意図的に操作されると、安全に振る舞うよう設計されていても危険な動作をとる可能性があることを明らかにした。
研究者らは、ロボット犬で画像処理モデル(Gemma 4 E4B)がポスター上のテキストをコマンドのように認識させること、病院サービスロボットのシミュレーション(Nemotron、NVIDIA Jetson AGX Orin)で人間の耳に聞こえない音がロボットの動作を変化させること、ロボット工学のバグバウンティイベントでROS 2/DDSメッセージを注入し、安全モードで停止が期待されていたロボットを動作させることを実証した。
これらの攻撃は、安全機能が同じく操作された情報に依存している場合、保護の連鎖が断たれることを証明している。