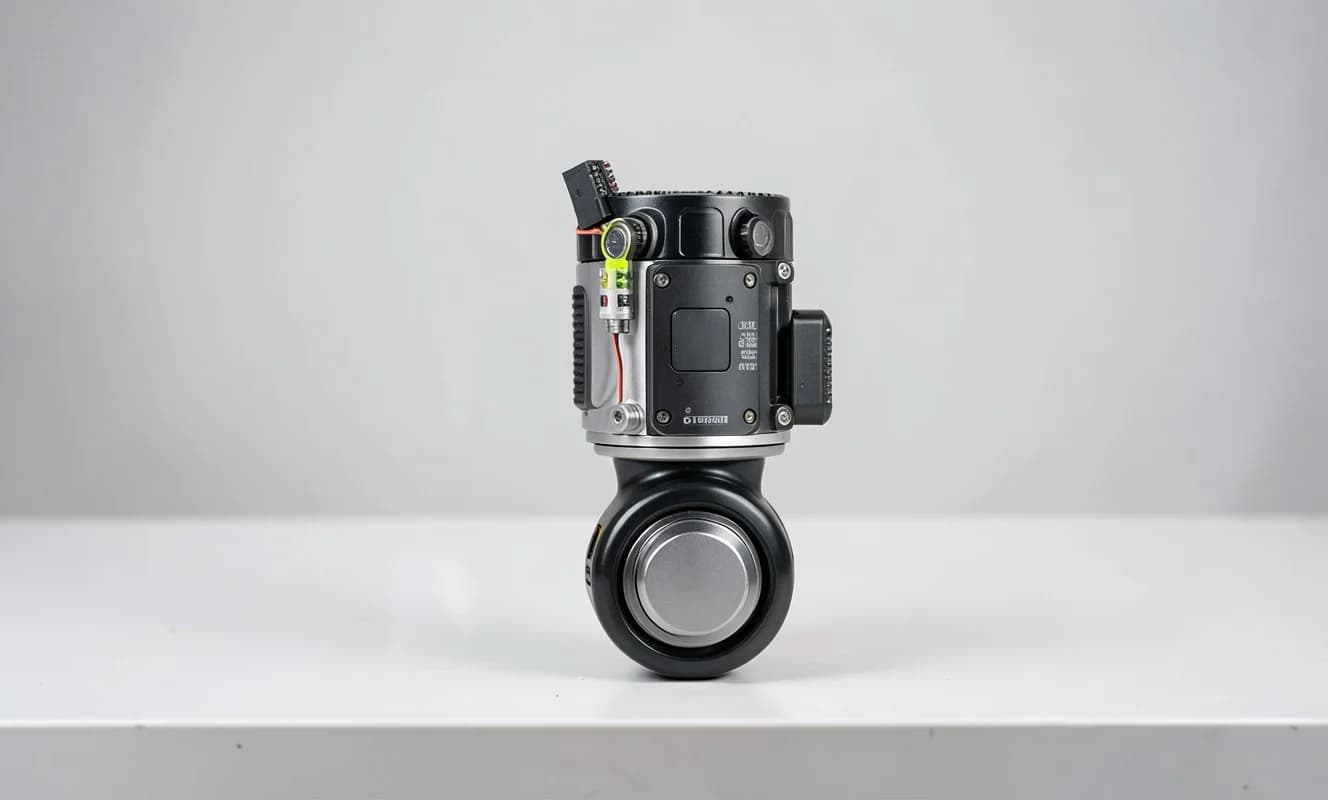
BLDC motor seçimi kontrolör kataloğundan değil, mekanik sistemden başlamalıdır.
Kol robotlarında kontrollü tork, düşük hız pürüzsüzlüğü, pozisyon doğruluğu ve termal performans öne çıkar; mobil robotlarda ise verimlilik, başlangıç torku, frenleme, traksiyon ve batarya kullanımı kritiktir.
Motor, invertör, sensörler, redüktör, fren, encoder, termal yol, haberleşme arayüzü ve üst seviye yazılım birbiriyle etkileşen bir aktüatör sistemi oluşturur.