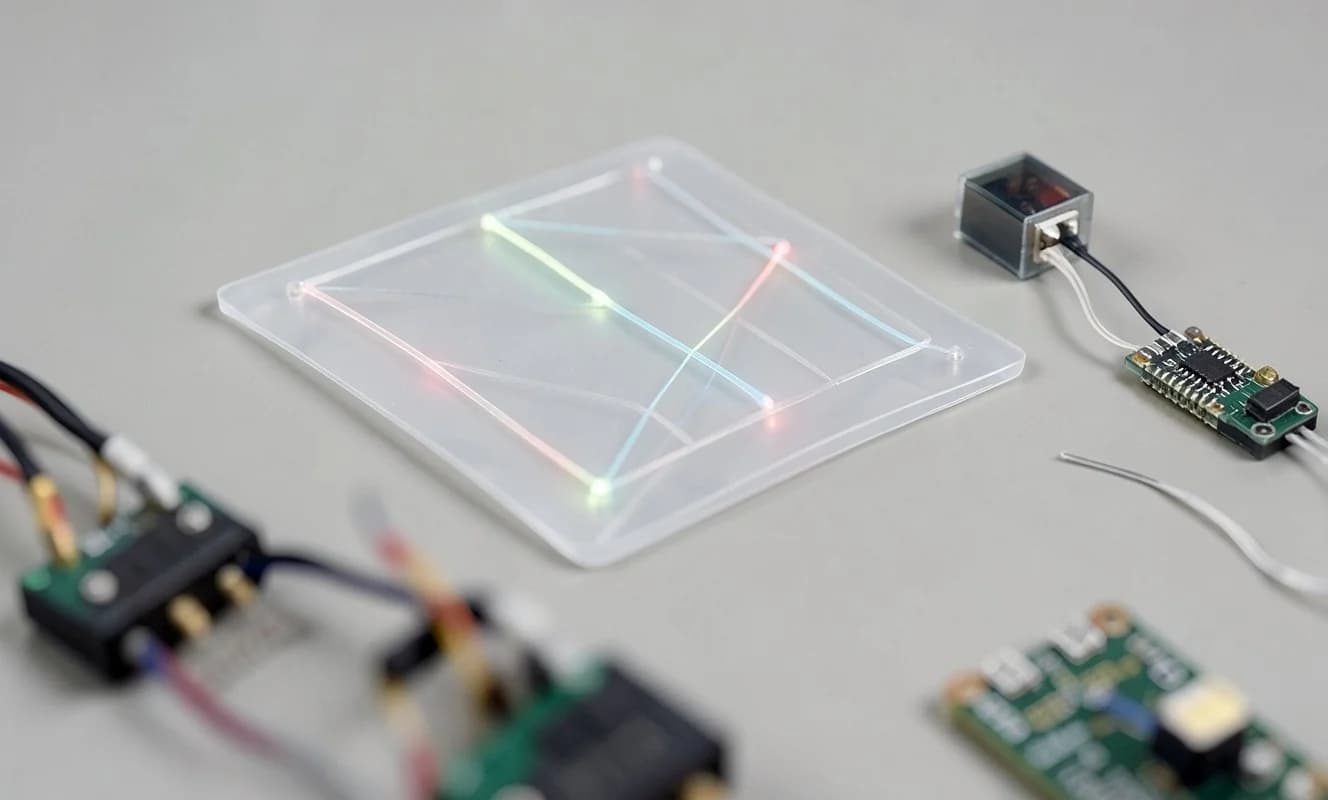
MIT makine mühendisliği ekibi, optik dalga kılavuz dizileri kullanarak yumuşak, giyilebilir bir şekil algılama tabakası geliştirdi. 16 x 16 x 0.5 cm boyutlarında bir silikon tabakaya iki katman halinde yerleştirilen 14 adet 160 mm uzunluğunda lif, LED ve ışık sensörleriyle donatılmış; veri toplama ve şekil yeniden yapımı harici bir devre kartı ve MATLAB algoritmasıyla gerçekleştiriliyor. Laboratuvar testlerinde kök-ortalama-kare hata 0.28–0.45 cm aralığında kaldı, bu da mevcut katı sensör teknolojileriyle (1–2 cm) en azından eşit performans gösterdiği anlamına geliyor.
MIT mühendisleri oyun ve VR için yumuşak 3B şekil algılayan cilt geliştirdi
MIT araştırmacıları, optik liflerle kendi 3B şeklini yarım santimetre altındaki hata payıyla takip eden, yumuşak ve giyilebilir bir sensör tabakası oluşturdu; hasar almış olsa bile çalışmaya devam ediyor.
 01
MITyumuşak robotikşekil algılamagiyilebilir teknolojiVRfizyoterapioptik lifinsan-bilgisayar etkileşimi