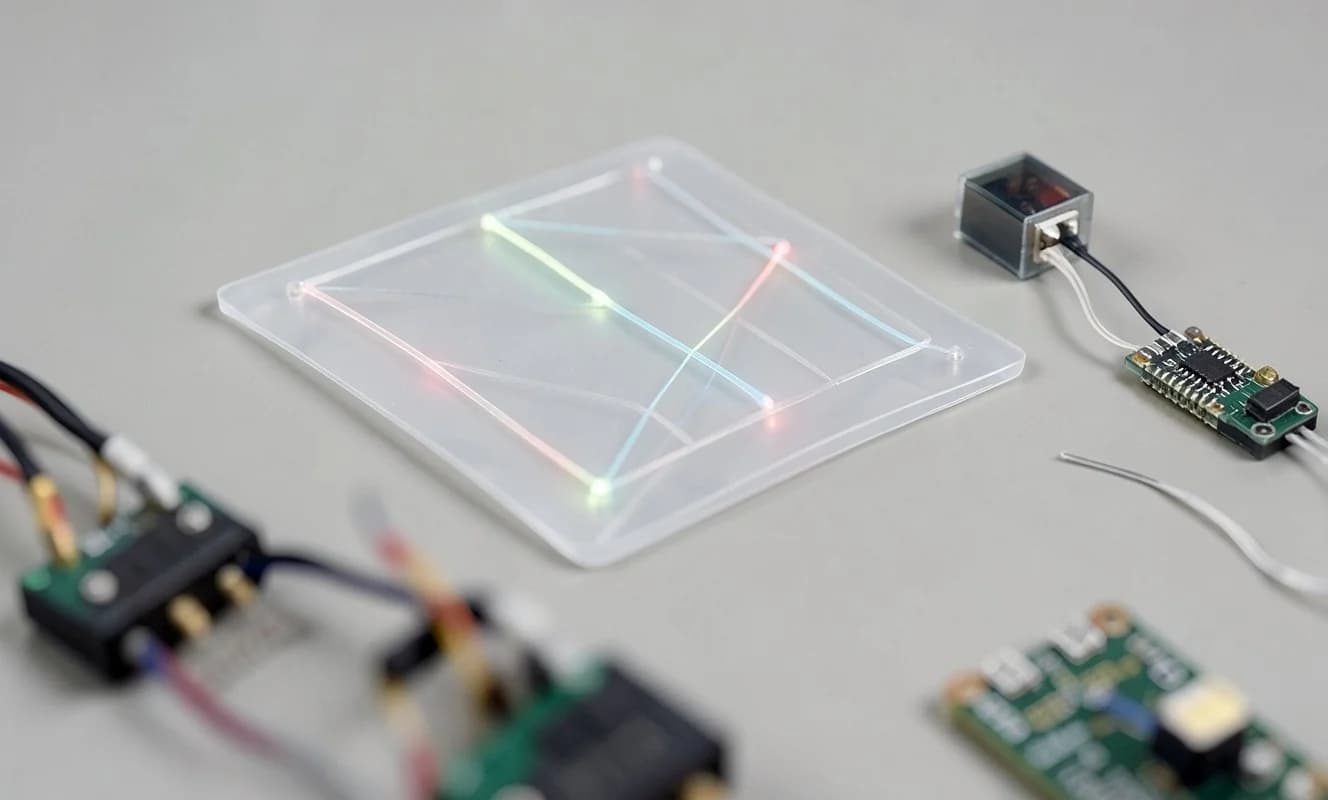
Un equipo de ingeniería mecánica del MIT ha desarrollado una capa de detección de forma suave y ponible que utiliza arrays de guías de onda ópticas. Catorce fibras de 160 mm de longitud, dispuestas en dos capas dentro de una lámina de silicona de 16 x 16 x 0,5 cm, están equipadas con LED y sensores de luz; la adquisición de datos y la reconstrucción de la forma se realizan mediante una placa de circuito externa y un algoritmo de MATLAB. En pruebas de laboratorio, el error cuadrático medio se mantuvo en el rango de 0,28–0,45 cm, lo que indica un rendimiento al menos equivalente al de las tecnologías de sensores rígidos actuales (1–2 cm).
Ingenieros del MIT desarrollan una piel suave que detecta formas 3D para juegos y realidad virtual
Investigadores del MIT han creado una capa de sensores suave y ponible que rastrea su propia forma 3D con un margen de error inferior a medio centímetro mediante fibras ópticas; sigue funcionando incluso si sufre daños.
 01
MITrobótica suavedetección de formatecnología ponibleRVfisioterapiafibra ópticainteracción humano-computadora