Selección de motores BLDC en brazos robóticos y robots móviles: guía desde la carga mecánica hasta la arquitectura de control
Los ingenieros deben definir primero la carga mecánica, luego el método de conmutación y la arquitectura de retroalimentación al elegir un motor BLDC; la sensibilidad del par es prioritaria en brazos robóticos, mientras que la eficiencia y el frenado regenerativo lo son en robots móviles.
The Robot Report 19 de octubre de 2026Publicado en la fuente: 18 de octubre de 2026 a las 15:30 GMT+3 Resumen original con IA1 min de lectura
01
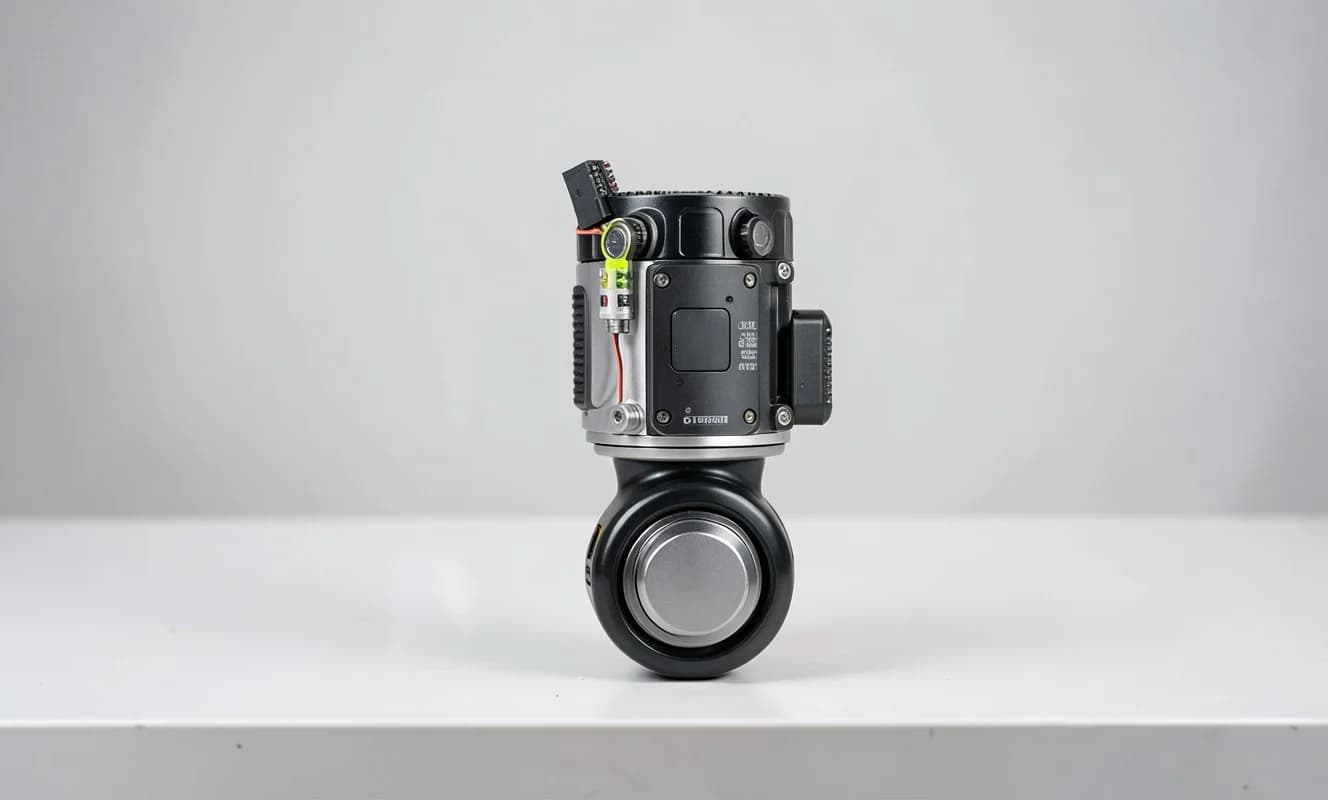
Imagen: Haber AI · FLUX.2 Klein · NVIDIA AI
La selección del motor BLDC debe partir del sistema mecánico, no del catálogo del controlador.
En los brazos robóticos destacan el par controlado, la suavidad a baja velocidad, la precisión de posición y el rendimiento térmico; en los robots móviles son críticos la eficiencia, el par de arranque, el frenado, la tracción y el uso de la batería.
El motor, el inversor, los sensores, el reductor, el freno, el encoder, la vía térmica, la interfaz de comunicación y el software de alto nivel forman un sistema de actuador en el que todos los elementos interactúan.
BLDCPMSMbrazo robóticorobot móvilFOCactuadorcontrol de motorfrenado regenerativo