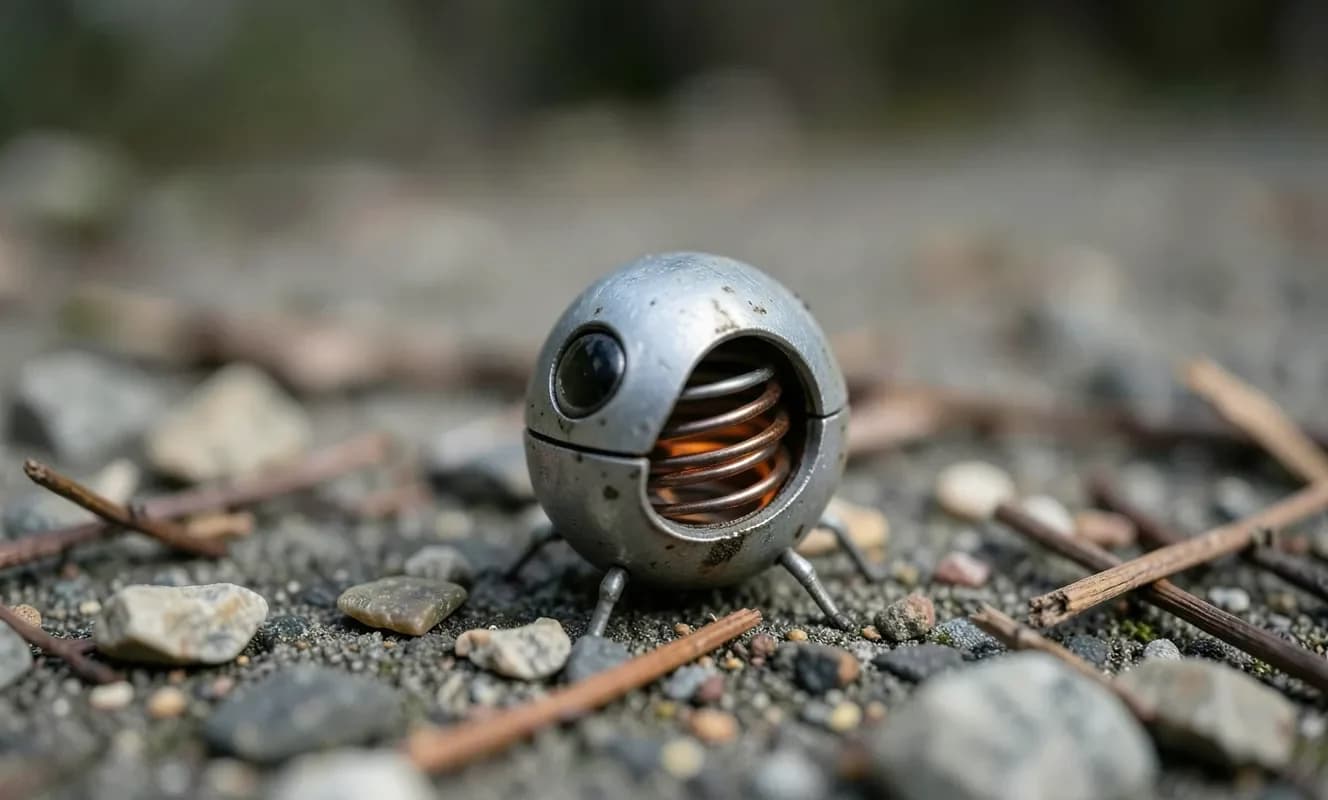
Beanbotは、モーター、バッテリー、電子機器、ソフトウェアを使用せずに、周囲との相互作用によって動作する。動きは、表面や条件によって大きく異なるため、跳ねる、転がる、飛ぶ、滑るなどの動作が可能である。研究者は、このロボットが新しい形態のロボットであり、単純な物理的な相互作用によって動作することを示唆している。Beanbotは、熱に反応するばねと軽量の豆の形をした殻で構成されている。
ばねは、熱に反応して形状を変える材料で作られていた。磁気力によってばねが保持され、エネルギーが蓄積される。ばねが十分に熱されると、急激にエネルギーを放出してロボットを空中に飛ばす。殻の形状によって、その後の動きが決定される。
ロボットの動きは、表面や殻の形状によって異なる。研究者は、Beanbotが30センチメートルまで跳ねる、80センチメートルの距離まで転がる、平面上を滑る、空中や地面に当たった後に飛ぶことができることを観察した。また、磁気力が調整された場合、10〜18度の傾斜で登ることもできる。これらの動きは、別個のモーターまたはメカニズムではなく、同じ熱に反応するばねによって生成される。