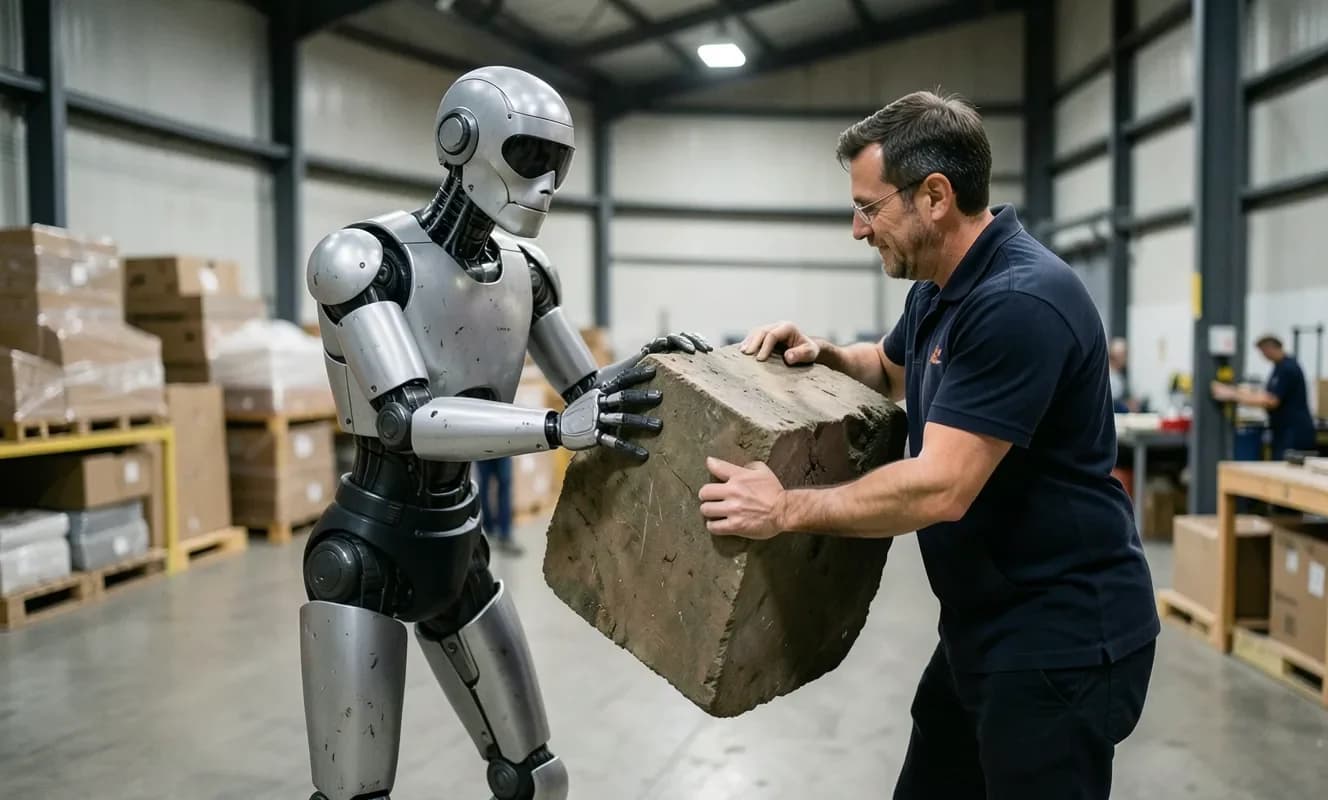
イタリアとイギリスの研究者は、人間と共同運搬作業を行う際の身体的負担を軽減し、職場の安全性を高めるために、人間の動きに合わせたヒューマノイドロボットを開発した。このロボットはergoCubと呼ばれ、GenerativeBionics、イタリア技術研究所(IIT)、マンチェスター大学の研究者によって、新しい人間中心の設計フレームワークを使用して開発された。このフレームワークは、ロボットのハードウェアと制御システムを統合することで、より安全で調和のとれた人間とロボットの共同作業を可能にしている。
ergoCubの最も重要な革新は、共有された具体的な知能と呼ばれる技術である。従来のヒューマノイドロボットは通常、ハードウェアとソフトウェアを個別に開発することで設計されるが、この新しいフレームワークはロボットの身体、センサー、アクチュエーター、制御アルゴリズムをすべて一緒に最適化する。这样、ergoCubは人間のパートナーをシステムの一部としてモデル化することで、より自然でエrgonomicsな共同作業を提供する。ロボットは人間の動きをリアルタイムで解釈し、身体的に厳しい作業中にもエrgonomicsなサポートを提供する。
ergoCubは、IITのiCubロボットを基にして開発されており、このフレームワークを使用して最適化されたハードウェアとソフトウェアを含む。