触覚は、日常生活で物体を体験し、識別する上で重要な役割を果たす。人工知能の研究者は、この感覚をロボットに与えるために3Dプリントの皮膚を開発した。この皮膚は、電気的インピーダンス・トモグラフィー(EIT)原理に基づいており、表面電極を使用して触れるイベントの位置と強度を決定することができる。研究結果は、16個の電極のみで十分に正確な圧力マップを作成できることを示している。
ロボットに触覚を与える3Dプリントの皮膚
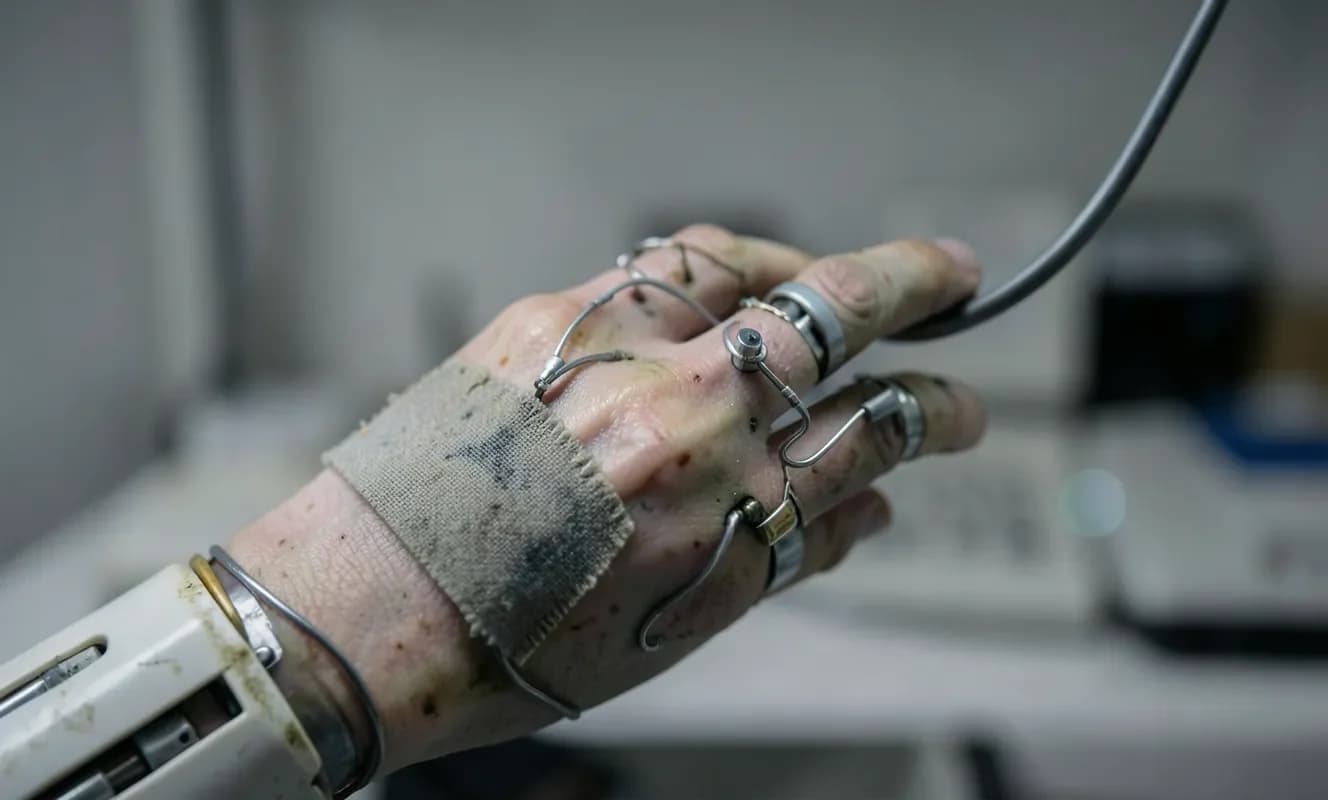
人工知能の研究者は、ロボットに触覚を与えるために3Dプリントの皮膚を開発した。
 01
人工知能ロボティクス触覚