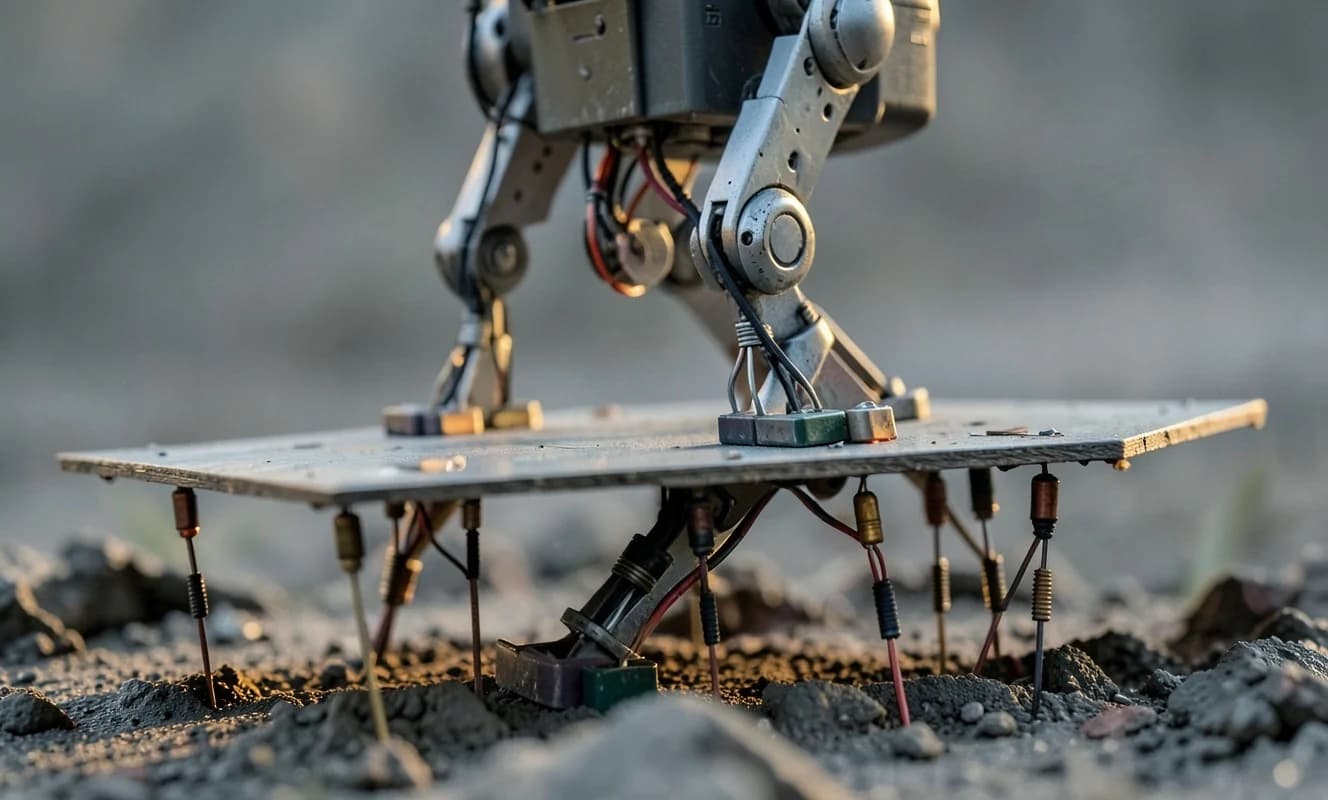
Stewartプラットフォーム搭載ロボットの足に抵抗器を追加し、サーボのトルクを測定して地面感覚を提供するシステムが開発された。この方法は、サーボが流す電流による抵抗器上の電圧降下を測定してトルクを計算するものだ。このシンプルだが効果的な解決策により、ロボットは不規則な地面でもより機動的に動けるようになる。
ロボットの足に追加された抵抗器は、サーボのトルクを測定するために使われている。この方法は、サーボが流す電流による抵抗器上の電圧降下を測定してトルクを計算するものだ。このシンプルだが効果的な解決策により、ロボットは不規則な地面でもより機動的に動けるようになる。
現在、この方法はロボットの足に感覚を与えるために使われている。しかし、この技術は将来的により高度な応用で使われる可能性がある。例えば、この方法はロボットがより複雑な動きをし、より良いバランスを取ることを可能にするかもしれない。