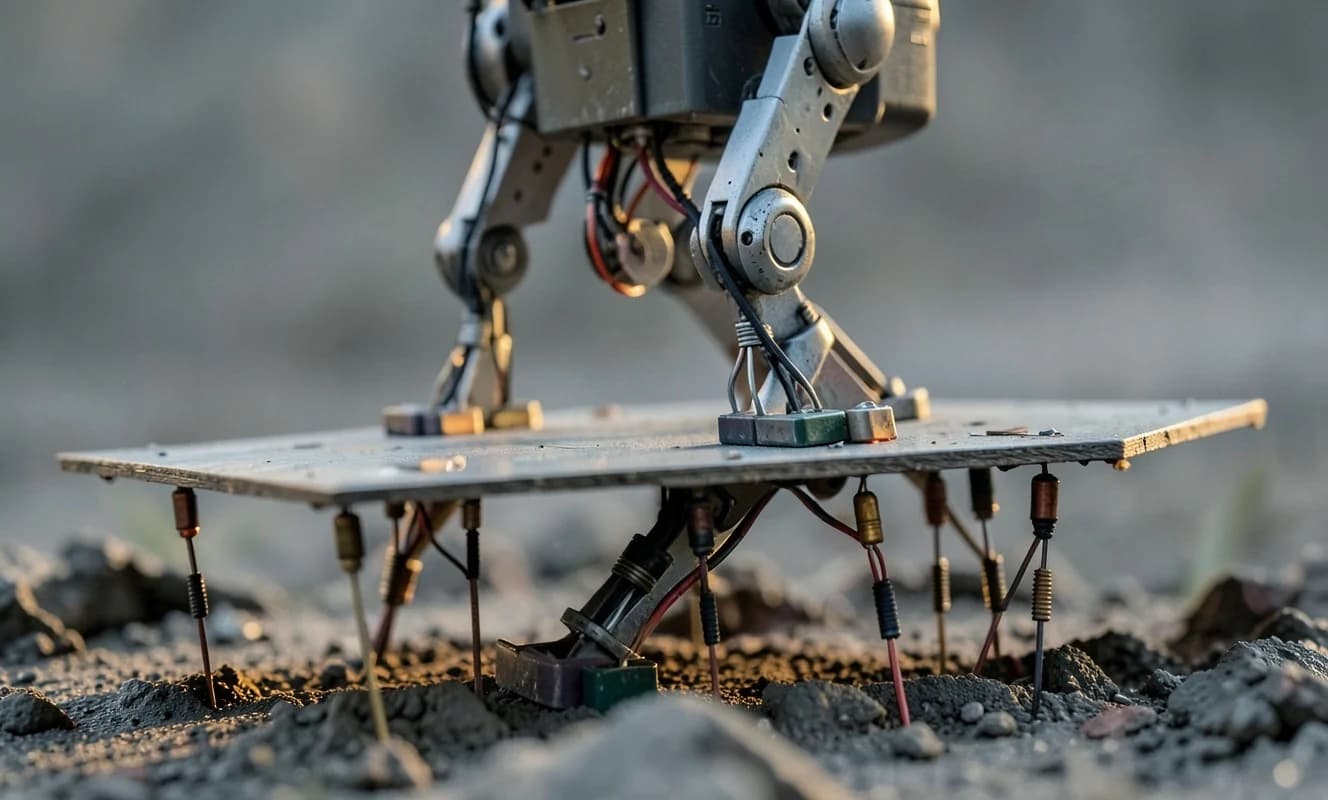
Se desarrolló un sistema que añade resistencias a los pies de un robot con plataforma Stewart, midiendo el par de los servos y proporcionando una sensación de suelo. Este método se basa en medir la caída de voltaje en la resistencia debido a la corriente que consumen los servos para calcular el par. Esta solución simple pero efectiva permite que el robot sea más móvil en superficies irregulares.
Las resistencias añadidas a los pies del robot se utilizan para medir el par de los servos. Este método se basa en medir la caída de voltaje en la resistencia debido a la corriente que consumen los servos para calcular el par. Esta solución simple pero efectiva permite que el robot sea más móvil en superficies irregulares.
Actualmente, este método se utiliza para dar sensibilidad a los pies del robot. Sin embargo, se cree que esta tecnología podría utilizarse en aplicaciones más avanzadas en el futuro. Por ejemplo, este método podría permitir que los robots realicen movimientos más complejos y mantengan un mejor equilibrio.