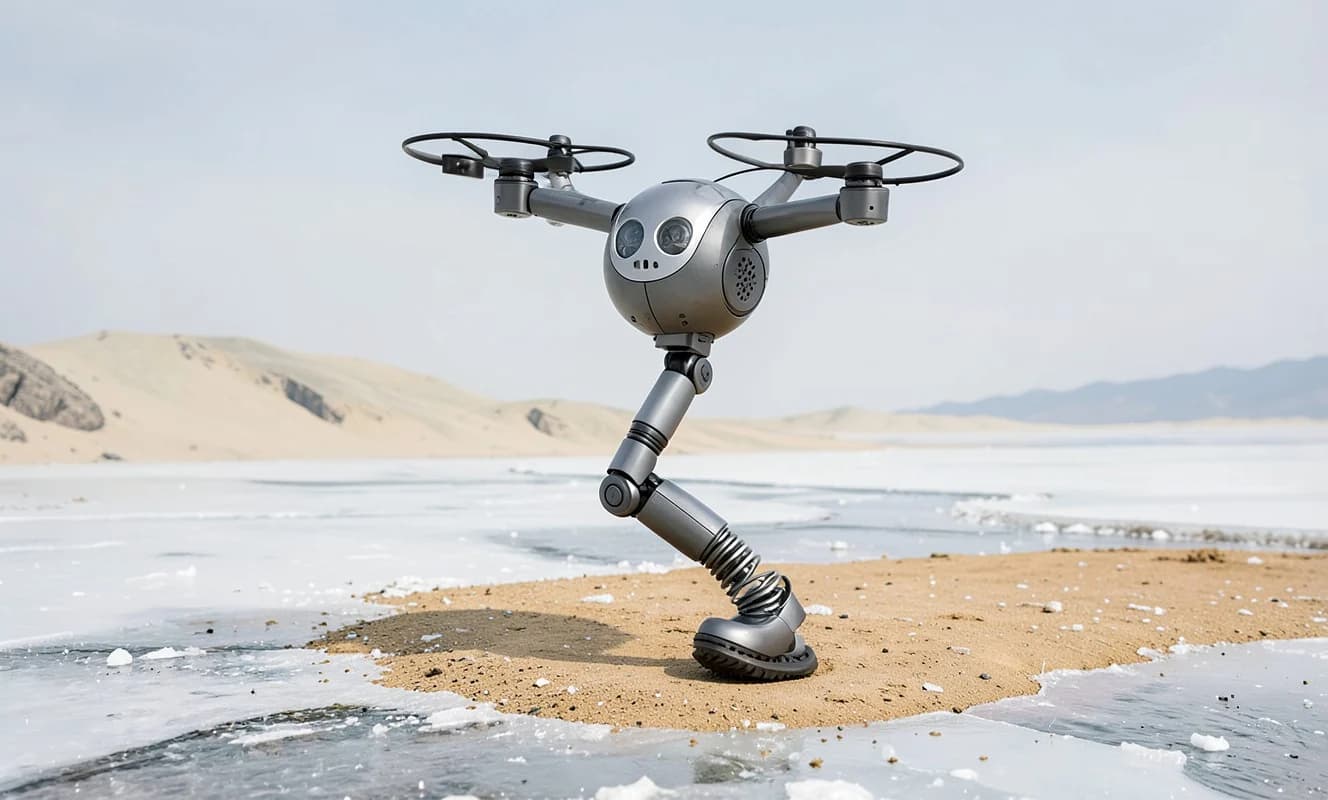
Estudiantes de ingeniería de la Universidad de Toronto completaron el prototipo de un "robot monopodal saltarín" al añadir una única pata de salto, al estilo de un pogo stick, al fuselaje de un dron de cuatro hélices.
La energía para el movimiento la proporcionan las hélices, mientras que el despegue y el aterrizaje se realizan completamente mediante el mecanismo de pie elástico y giratorio situado bajo la pata.
En las primeras versiones se utilizó solo un clavo de una sola punta, lo que provocaba que el robot resbalara sin control en superficies resbaladizas.