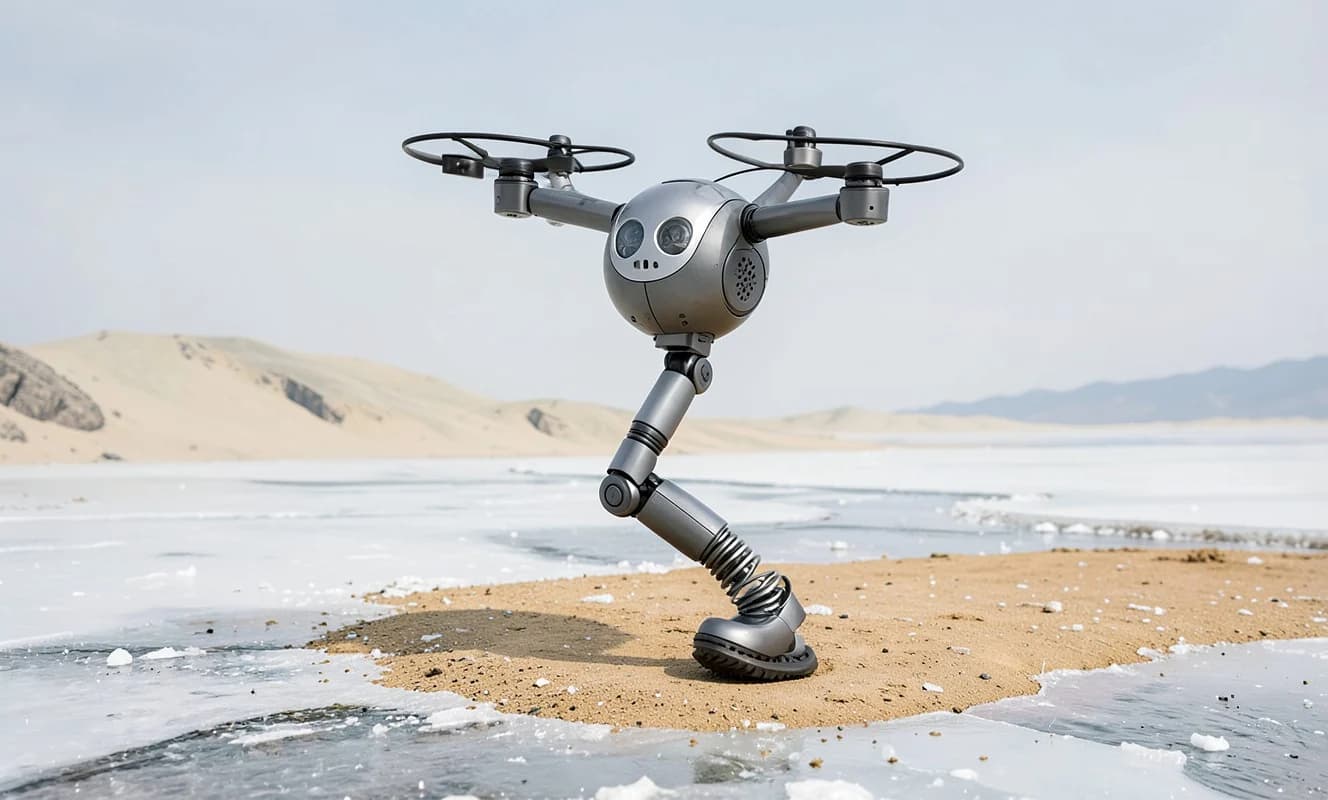
Toronto Üniversitesi mühendislik öğrencileri, dört propellerli bir dron gövdesine pogo çubuğu mantığında tek bir zıplama bacağı ekleyerek 'monopedal hopping robot' prototipini tamamladı.
Robotun hareket enerjisini propellerler sağlarken, zıplama ve iniş tamamen bacağın altındaki yaylı, dönebilen ayak mekanizması üzerinden gerçekleşiyor.
İlk sürümlerde sadece bir uçlu çivi kullanılmış, bu da kaygan yüzeylerde robotun kontrolsüz kaymasına neden olmuştu.