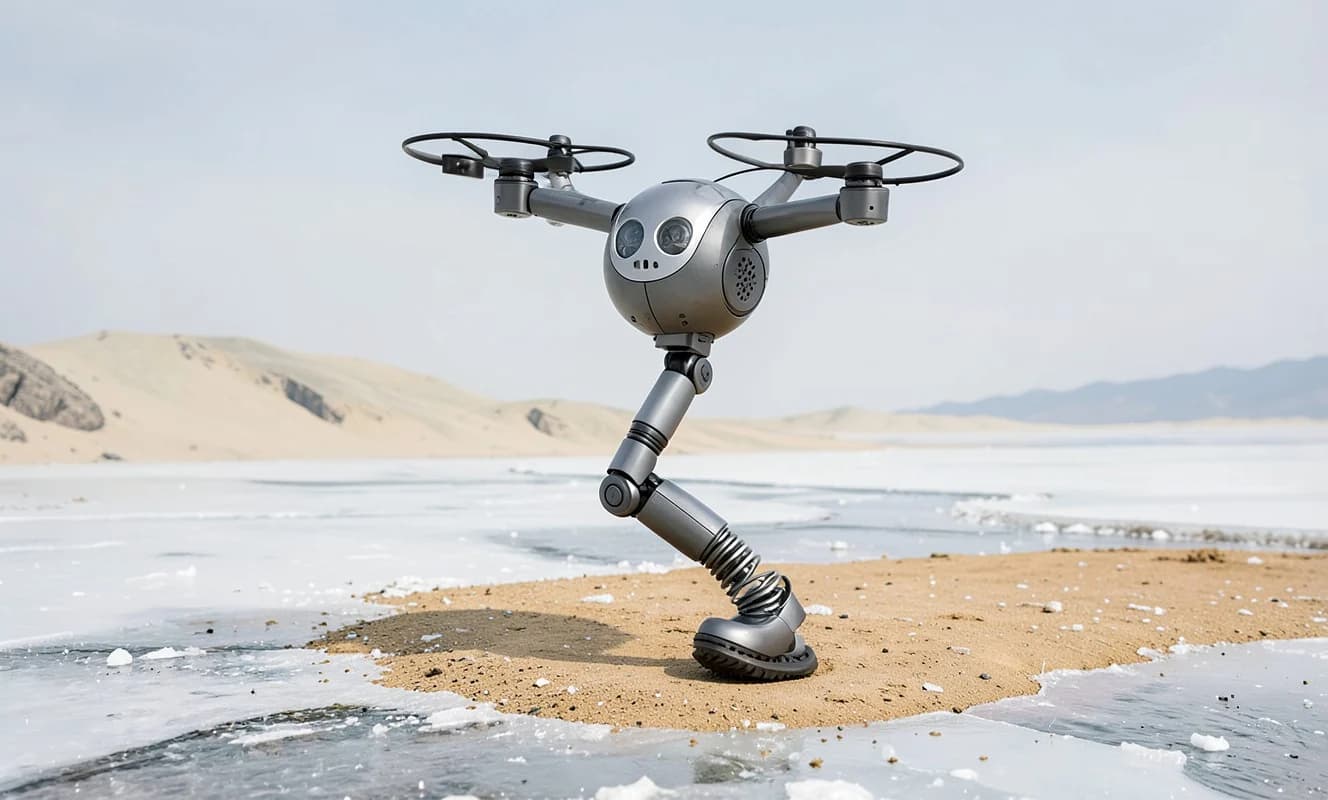
トロント大学の工学部学生らは、4枚プロペラのドローン機体にポゴスティックの原理で単一の跳躍脚を追加し、「単足跳躍ロボット」の試作機を完成させた。
移動エネルギーはプロペラが供給し、跳躍と着地は脚部下端のばね付き回転式フット機構のみで行う。
初期版では単一の先端ピンのみを用いており、滑りやすい路面で制御不能なスリップを招いていた。
トロント大学の学生らが、ポゴスティックとドローンを組み合わせた片足ロボットを開発。柔軟な脚構造により、氷、砂、芝生などの難地形を跳びながら移動できる。
 01
トロント大学の工学部学生らは、4枚プロペラのドローン機体にポゴスティックの原理で単一の跳躍脚を追加し、「単足跳躍ロボット」の試作機を完成させた。
移動エネルギーはプロペラが供給し、跳躍と着地は脚部下端のばね付き回転式フット機構のみで行う。
初期版では単一の先端ピンのみを用いており、滑りやすい路面で制御不能なスリップを招いていた。