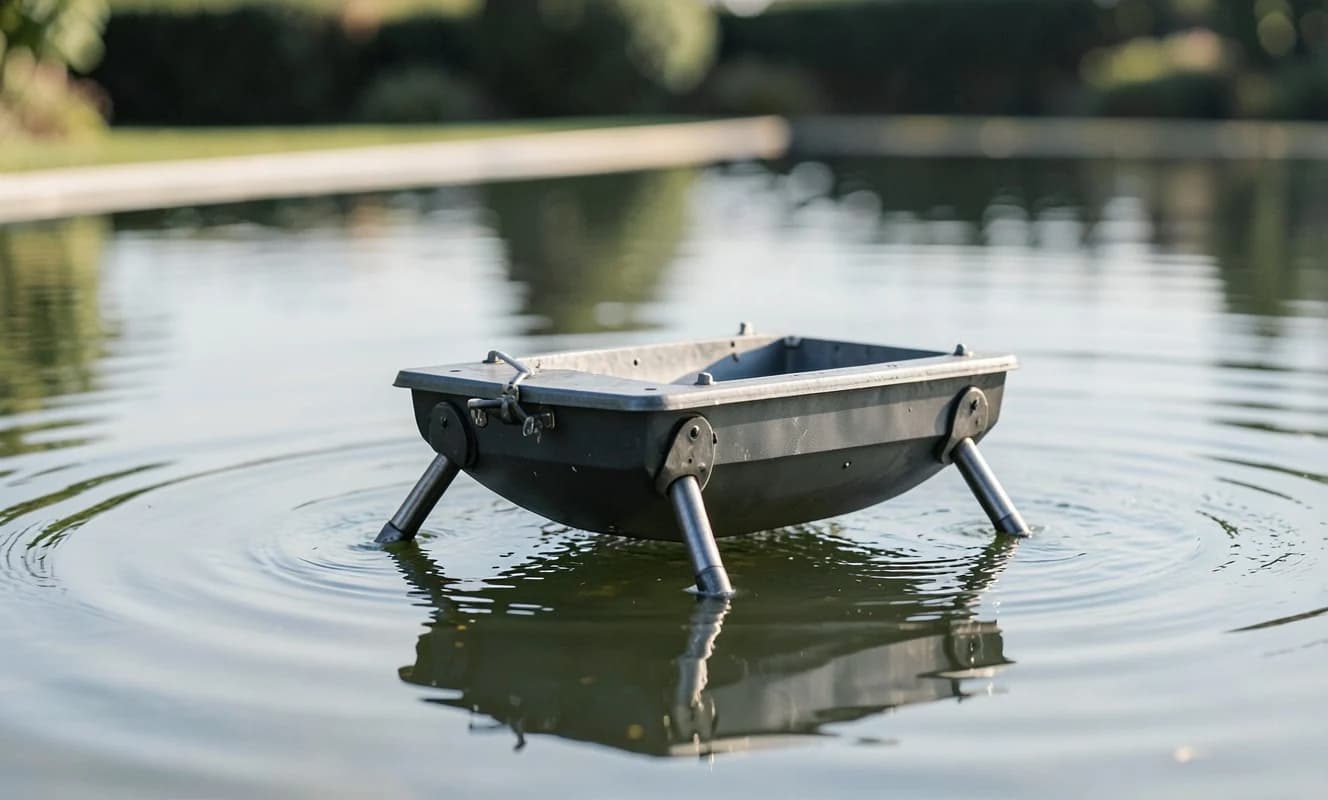
Investigadores del Instituto de Inteligencia Artificial y Robótica de Shenzhen, China, y del Instituto de Tecnología Stevens de EE.UU. desarrollaron un robot acuático llamado QuadBoat, capaz de moverse sobre el agua, rastrear y recoger objetos flotantes. El robot está diseñado con cuatro patas independientes y controlables que generan fuerza de impulso para desplazarse sobre la superficie del agua. A diferencia de enfoques basados en arañas que aprovechan la tensión superficial, el QuadBoat utiliza un sistema de flotación convencional.
QuadBoat está equipado con sistemas de cinemática inversa y control basado en modelado predictivo, que permiten ajustar continuamente su estado para seguir objetivos con precisión. Los investigadores confirmaron en pruebas realizadas tanto en interiores como en exteriores que el robot puede identificar visualmente y recoger objetos sobre la superficie del agua.
Esta tecnología busca llenar un vacío crítico en las operaciones de rescate acuático: no basta con localizar a una persona, también es esencial extraerla rápidamente del agua. Sin embargo, el robot aún ha sido probado únicamente en entornos de laboratorio; su rendimiento en condiciones reales como olas, corrientes y otros factores ambientales aún no se ha evaluado. En el futuro, tiene el potencial de convertirse en una herramienta práctica para equipos de búsqueda y rescate.