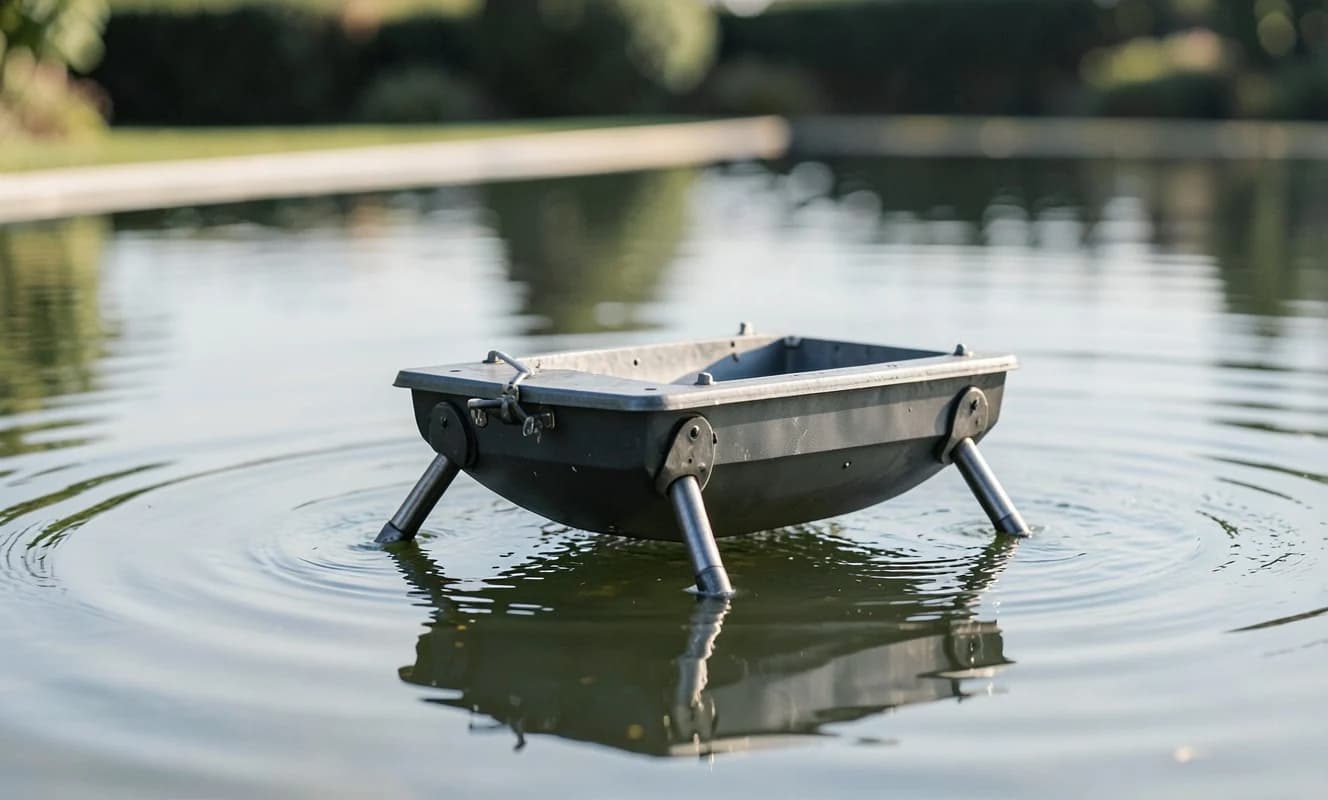
Çin'in Shenzhen'deki Yapay Zeka ve Robotik Toplum Enstitüsü ile ABD'nin Stevens Teknoloji Enstitüsü'nden araştırmacılar, su üzerinde hareket eden ve yüzen nesneleri takip edip alabilen QuadBoat adlı bir robot bot geliştirdi. Robot, dört bağımsız kontrol edilebilir bacakla tasarlandı ve bu bacaklar, suyun yüzeyinde ilerlemek için itme kuvveti sağlıyor. Farklı bir yaklaşım olarak, örümceklerin yüzey geriliminden yararlanmasının aksine, robot standart bir yüzerlik sistemi kullanıyor.
QuadBoat, ters kinematik ve model tahminli kontrol sistemleriyle donatıldı. Bu sistemler, robotun durumunu sürekli ayarlayarak hedefleri doğrulukla takip etmesini sağlıyor. Araştırmacılar, hem iç hem de dış mekânlarda yapılan testlerde, robotun su üzerindeki nesneleri görsel olarak izleyip alabildiğini doğruladı.
Bu teknoloji, su kurtarma operasyonlarında kritik bir boşluğu doldurmayı hedefliyor: Sadece bir kişinin yerini bulmak değil, onu suyun içinden hızlıca çıkarmak da önem taşıyor. Ancak robot henüz laboratuvar ortamlarında test edildi; dalgalar, akıntılar ve gerçek dünya koşullarında performansı henüz belirlenmedi. Gelecekte, arama-kurtarma ekipleri için pratik bir araç haline gelme potansiyeli taşıyor.