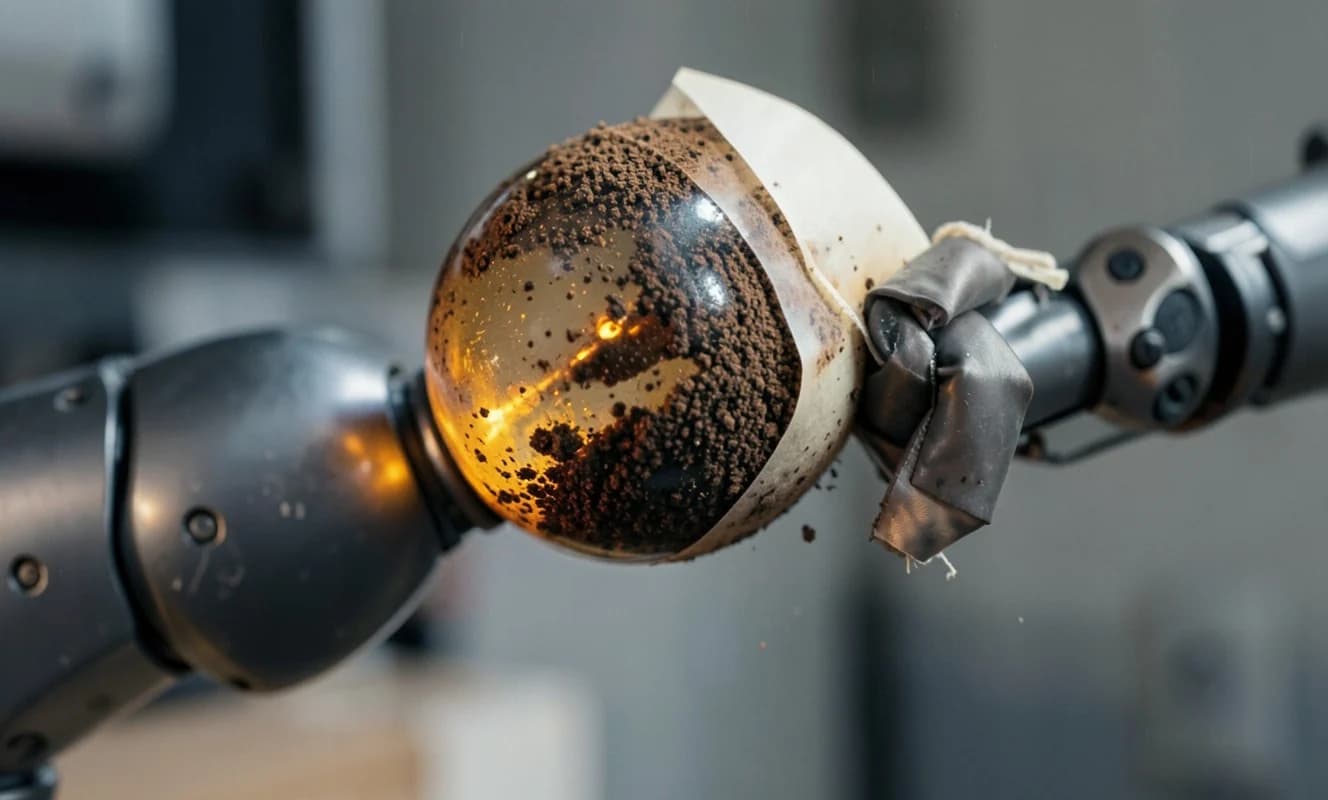
Un simple sujetador robótico hecho de un globo de látex lleno de café molido ofrece una solución económica para sostener objetos de diferentes formas sin necesidad de cámaras o sensores complejos. El sujetador funciona cuando la bolsa blanda se presiona contra el objeto y se extrae el aire, haciendo que los granos de café se adhieran entre sí y creen un agarre firme.
El concepto, presentado en 2010 por investigadores de la Universidad de Cornell, la Universidad de Chicago y iRobot, sigue siendo relevante. El sujetador está compuesto por una membrana de látex flexible unida a un brazo robótico. El robot presiona la bolsa blanda contra el objeto y extrae el aire con una bomba de vacío. Al extraer el aire, los granos de café pasan de un estado suelto a una masa sólida, moldeándose a la forma del objeto. Las partículas se empaquetan firmemente, creando cadenas de contacto que distribuyen la fuerza a través del material. Los investigadores destacan que una reducción de menos del 0,5% en el volumen de la membrana es suficiente para convertir la bolsa blanda en una estructura rígida.
Los granos de café son particularmente efectivos debido a sus formas irregulares y tamaños de partículas variables, lo que les permite bloquearse de manera más efectiva que los materiales de superficie lisa.