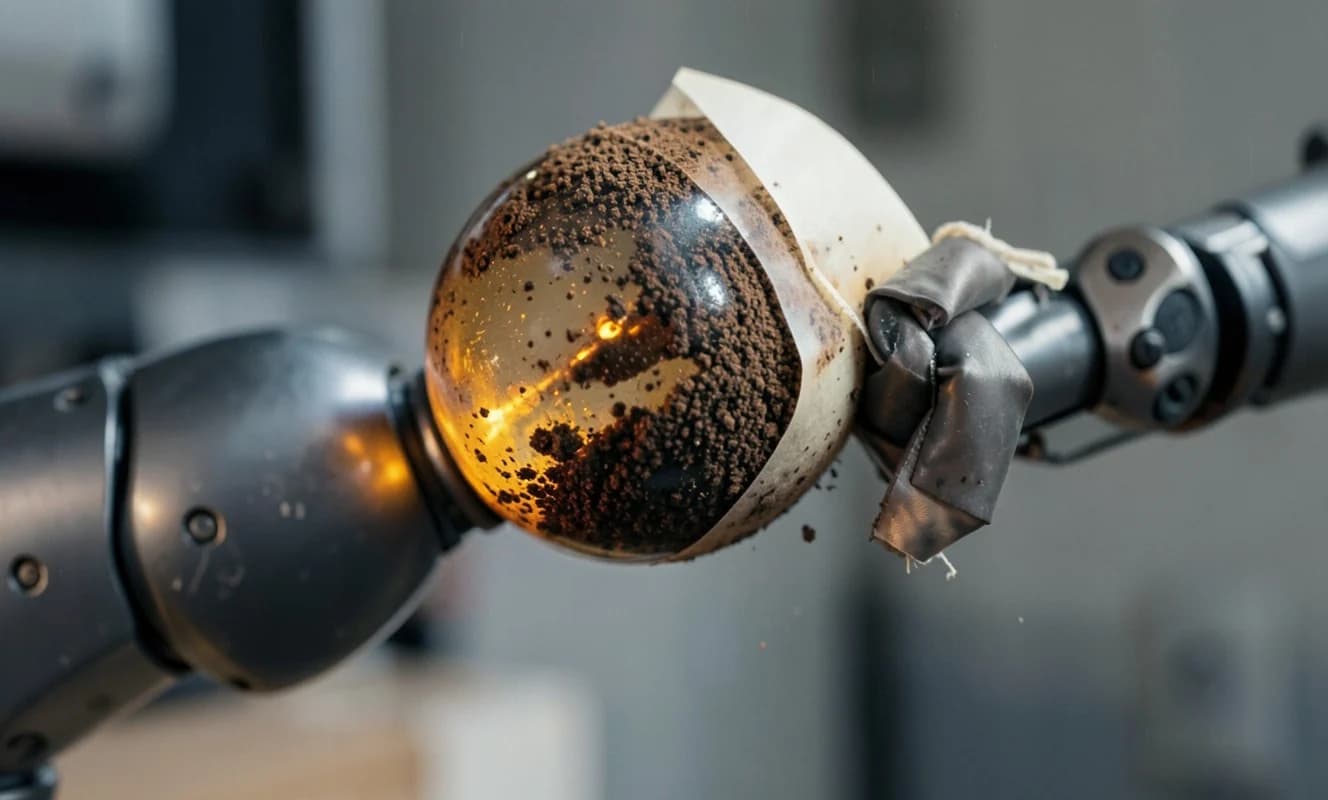
Kahve tozlarıyla doldurulmuş bir geyik balonundan yapılan basit bir robotik tutucu, farklı şekillerdeki nesneleri tutmak için kameralar veya karmaşık sensörlere ihtiyaç duymayan ucuz bir çözüm sunuyor. Tutucu, yumuşak çanta nesneye bastırıldığında ve havası çıkarıldığında kahve tozlarının birbirine yapışarak sıkı bir tutma oluşturmasıyla çalışıyor. 2010 yılında Cornell Üniversitesi, Chicago Üniversitesi ve iRobot araştırmacıları tarafından tanıtılan bu kavram, hala dikkat çekiyor.
Tutucu, esnek bir geyik membranından oluşuyor ve bir robot koluna bağlıdır. Robot, yumuşak çantayı nesneye bastırıp havayı vakum pompasıyla çıkarıyor. Hava çıkarıldığında, kahve tozları gevşek bir durumdan sert bir kitleye geçiş yapıyor ve nesnenin şekline uygun olarak kalıplanıyor. Parçacıklar sıkı bir şekilde paketlenerek, kuvveti malzeme boyunca dağıtan temas zincirleri oluşturuyor. Araştırmacılar, membranin hacminin %0.5'ten az küçülmesinin bile yumuşak çantayı sert bir yapıya dönüştürebilecek kadar yeterli olduğunu vurguluyor.
Kahve tozları, düz yüzeyli malzemelere göre daha etkili bir şekilde kilitlenebilen düzensiz şekilleri ve değişken parçacık boyutları nedeniyle özellikle etkili oluyor.