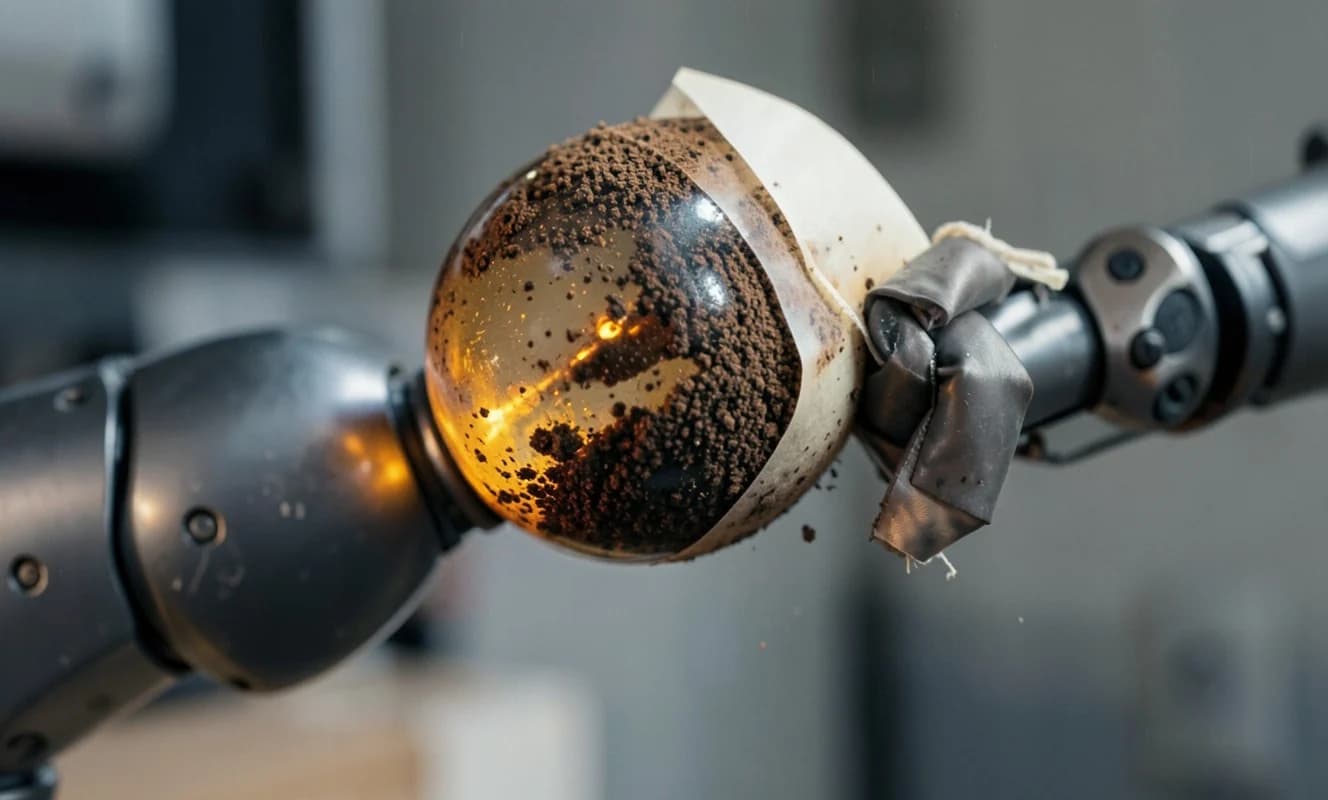
コーヒー粉で満たされた鹿の胃のような袋から作られたシンプルなロボットグリッパーは、カメラや複雑なセンサーを必要としない低コストなソリューションを提供する。グリッパーは、柔らかい袋が物体に押し当てられ空気が抜かれた際に、コーヒー粉が互いに密着して強固な把持を形成する仕組みで動作する。このコンセプトは2010年にコーネル大学、シカゴ大学、iRobotの研究者によって紹介され、今も注目を集めている。
グリッパーは柔軟な鹿の胃の膜から構成され、ロボットアームに接続されている。ロボットは柔らかい袋を物体に押し当て、真空ポンプで空気を抜く。空気が抜かれると、コーヒー粉は緩やかな状態から硬い塊に変化し、物体の形状に合わせて型を作る。粒子は密に詰められ、力を材料全体に分散させる接触チェーンを形成する。研究者たちは、膜の体積が0.5%未満縮小するだけでも、柔らかい袋を硬い構造に変えるのに十分であると強調している。
コーヒー粉は、不規則な形状と変化する粒子サイズにより、平らな表面の材料よりも効果的にロックできるため、特に有効である。