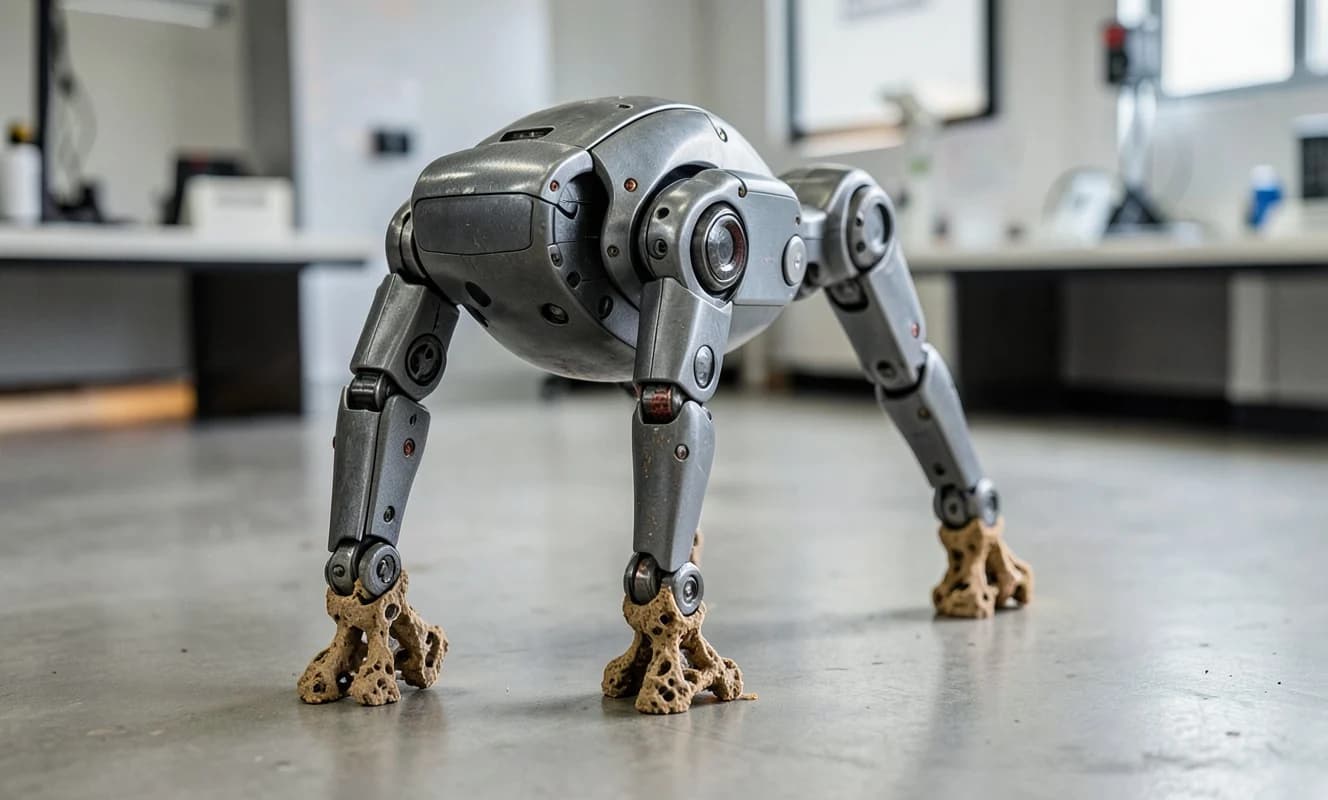
ソウル科学技術大学(SEOULTECH)の研究者たちは、四足ロボットが歩行時にバッテリー使用量を減らす凹凸の3Dプリント足を開発した。この軽量な足は、三重周期最小表面(TPMS)構造を使用し、衝撃エネルギーを吸収して放出することでモーターの負荷を軽減する。深層学習ベースの制御システムと組み合わせて使用すると、このシステムは0.9-2.2マイル/時(0.4-1.0m/s)の速度で歩行時にバッテリー使用量を最大6.2%削減する。
TPMS構造は、ロボットの足が衝撃エネルギーの一部を一時的に変形によって保存し、その後放出することでロボットを前進させる。これにより、モーターの負荷が軽減され、バッテリー使用量が減少する。研究者たちは、3つの異なるTPMSバリエーションをテストし、60%の相対密度を持つダイヤモンド構造が最も優れた柔軟性、衝撃吸収、エネルギー損失の組み合わせを提供することを発見した。
この新しい設計は、衝撃エネルギーの保存を足に移すことで機械的構造を簡素化し、3DプリントのTPMS構造が標準的な製造技術で簡単かつ経済的に実装できるようにする。研究者たちは、この技術が貯蔵、監視、捜索救助などのアプリケーションにおいて、より静かで長寿命な四足ロボットの可能性を秘めていると考えている。