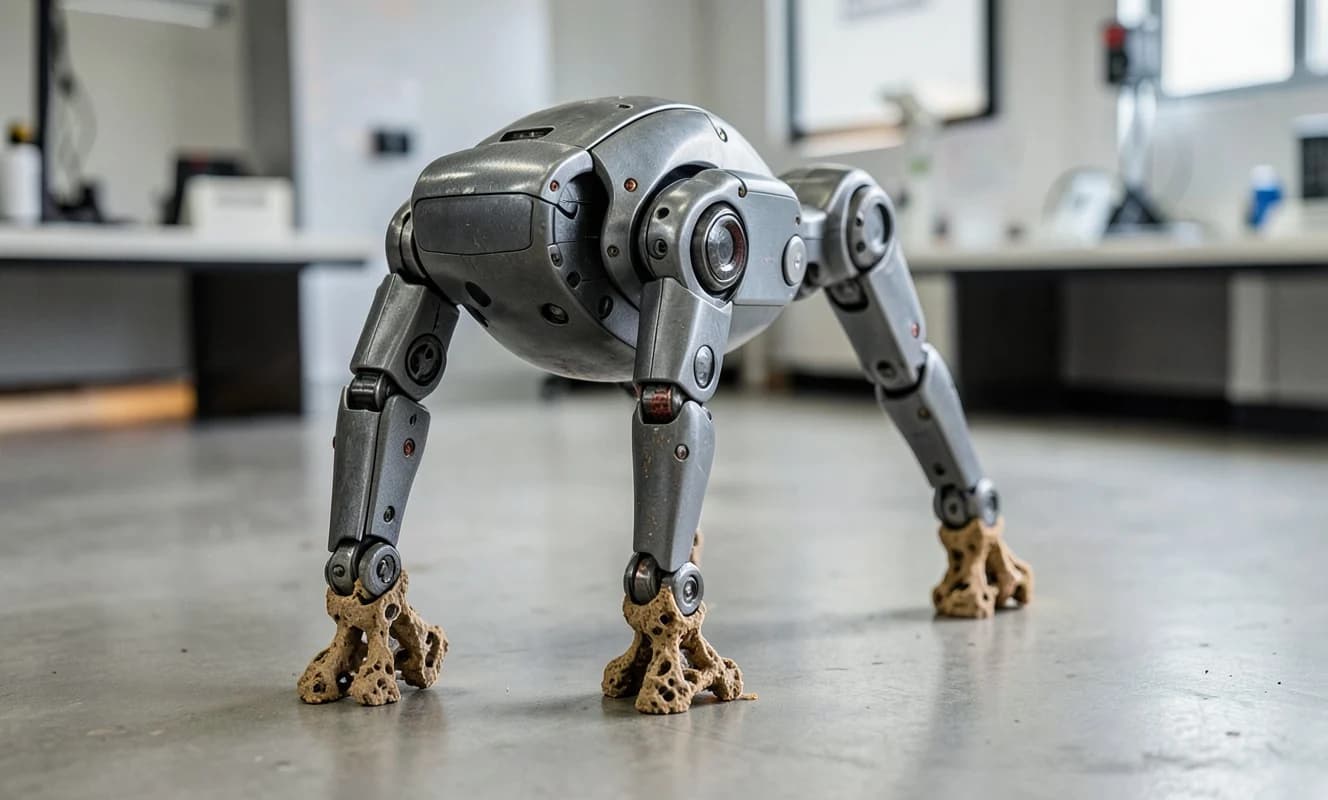
Investigadores de la Universidad de Ciencia y Tecnología de Seúl (SEOULTECH) desarrollaron pies con curvaturas impresos en 3D que permiten a los robots de cuatro patas consumir menos batería al caminar. Estos pies ligeros utilizan estructuras de superficie mínima periódica de tres capas (TPMS) para absorber y liberar energía de impacto, reduciendo así la carga de trabajo de los motores. Cuando se usa junto con un sistema de control basado en aprendizaje profundo, este sistema reduce el consumo de batería hasta en un 6,2% al caminar a velocidades de 0,9 a 2,2 millas por hora (0,4 a 1,0 m/s).
Las estructuras TPMS permiten que los pies del robot almacenen temporalmente parte de la energía de impacto mediante deformación y luego la liberen para impulsar al robot hacia adelante. Esto reduce la carga de trabajo de los motores y disminuye el consumo de batería. Los investigadores probaron tres variantes diferentes de TPMS y encontraron que la estructura de diamante con una densidad relativa del 60% ofrecía la mejor combinación de flexibilidad, absorción de impacto y pérdida de energía.
Este nuevo diseño simplifica la estructura mecánica al transferir el almacenamiento de energía de impacto al pie y permite que las estructuras TPMS impresas en 3D se apliquen de manera fácil y económica con técnicas de producción estándar. Los investigadores creen que esta tecnología tiene potencial para robots de cuatro patas más silenciosos y duraderos en aplicaciones como almacenamiento, vigilancia, búsqueda y rescate.