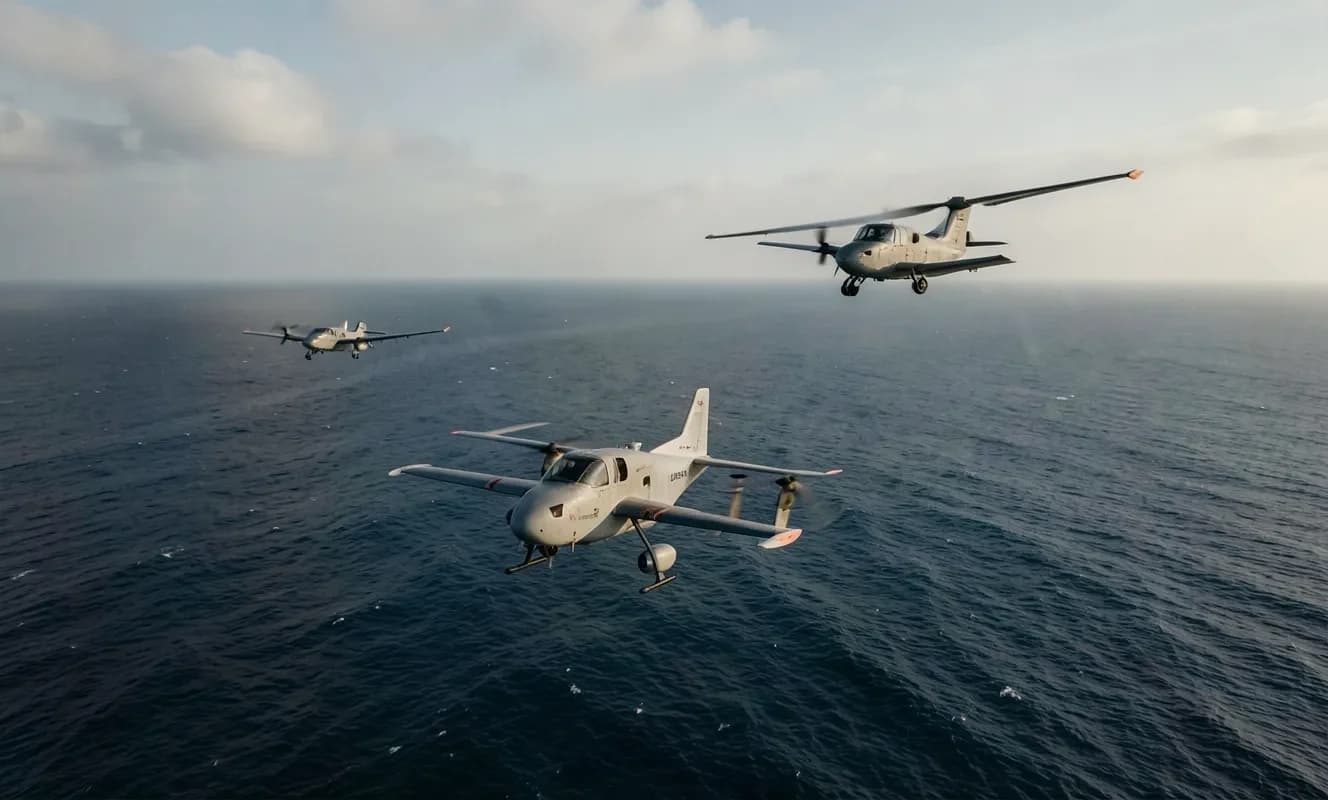
米海軍の海洋監視アーキテクチャーは、より自動化されたネットワーク連携型の運用に向けて一歩前進した。ノースロップ・グラマンとボーイングは、MQ-4Cトライトン無人海洋監視機とP-8Aポセイドン潜水艦狩り機の間で相互運用性を実証した。この共同技術デモンストレーションは、有人のP-8Aと無人のMQ-4Cが任務情報を共有し、任務を調整し、標準ベースのインターフェースを使用して連携できることを示した。
このデモンストレーションの重要性は、2機の機体が接続するだけでなく、有人と無人のシステムが調整されたチームとして働くことができる未来を示唆している。これは、指揮官と装備が任務をより効率的に配分できるようにし、手動での調整の必要性を減らす。デモンストレーションの中心には、ユニバーサルコマンド&コントロールインターフェース(UCI)とオープンミッションシステム(OMS)アーキテクチャーがあった。
P-8Aオペレーターは、UCIフォーマットのメッセージを通じてシミュレートされたMQ-4Cトライトンに機械読み取り可能で機械実行可能な任務指示を与えた。P-8Aはトライトンを指定された地域に導くことができた。任務を受け取ると、無人機は自動的に経路を計画し、任務に応じてセンサーを使用し、収集した情報を処理し、発見をポセイドンに伝達した。